
Оставить заявку
Для заказа и получения более подробной информации оставьте заявку, наш менеджер свяжется с Вами!
Нажимая на кнопку, вы даете согласие на обработку персональных данных и соглашаетесь c политикой конфиденциальности
Многосенсорный и многовременной набор данных MuST-C для полевого фенотипирования и мониторинга различных сельскохозяйственных культур
Научный перевод-изложение публикации: Yue Linn Chong и соавт. The Multi-Sensor and Multi-Temporal Dataset of Multiple Crops for In-Field Phenotyping and Monitoring. Scientific Data, 2026, 13:17. DOI: 10.1038/s41597-025-06462-y.
Формат документа: содержательный научный перевод-изложение, не построчный перевод. Оригинальные 15 иллюстраций сохранены и снабжены подписями на русском языке. Численные значения и заявленные авторами ограничения воспроизведены без расширения выводов.
Аннотация
Количественное фенотипирование сельскохозяйственных растений необходимо для исследования изменчивости признаков и совершенствования селекции, однако традиционные измерения трудоёмки, дороги и нередко предполагают разрушительное изъятие биоматериала. Авторы представляют открытый набор данных MuST-C (Multi-Sensor, multi-Temporal, multiple Crops), собранный в полевых условиях на протяжении одного вегетационного сезона. Данные включают RGB-изображения, мультиспектральную съёмку, облака точек лазерных сканеров, а также референсные значения индекса листовой поверхности (LAI) и надземной свежей биомассы. Все материалы пространственно привязаны для сопоставления дат и сенсоров. Данные предназначены для разработки методов автоматической оценки признаков растений, межсенсорного объединения данных и проверки переносимости моделей на различные культуры.
Ключевые слова: высокопроизводительное фенотипирование; MuST-C; RGB; мультиспектральная съёмка; LiDAR; БПЛА; наземные роботизированные платформы; индекс листовой поверхности; биомасса.
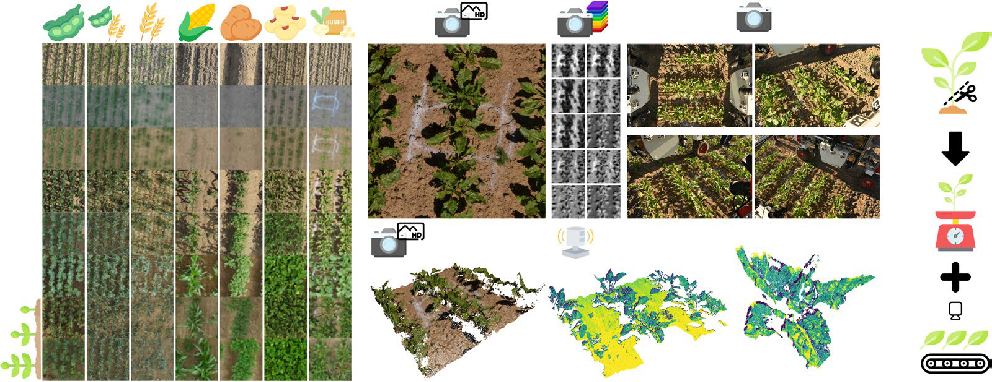
Рисунок 1. Общая структура набора MuST-C: различные культуры, многовременные наблюдения, ортофотопланы RGB и мультиспектральные изображения, серии снимков с наземной платформы, фотограмметрическое и лидарное облака точек, а также наземные измерения LAI и биомассы.
1. Предпосылки и назначение набора данных
Растениеводство должно обеспечивать урожайность в условиях климатических изменений. Для отбора устойчивых сортов и сравнения агротехнических мероприятий необходимы повторяемые фенотипические измерения. Ручные и деструктивные методы ограничивают частоту наблюдений и требуют значительных ресурсов. Автоматизированные мобильные системы дают возможность получать сопоставимые данные с высокой временной частотой.
В отличие от многих ранее опубликованных наборов, ограниченных одним видом культуры, датой или сенсорной модальностью, MuST-C объединяет съёмки разных видов растений на разных стадиях развития. Это позволяет оценивать не только точность моделей в пределах отдельного набора, но и их устойчивость к смене платформы, времени и культуры. Геопривязка является принципиальной частью организации данных.
2. Экспериментальное поле и исследуемые культуры
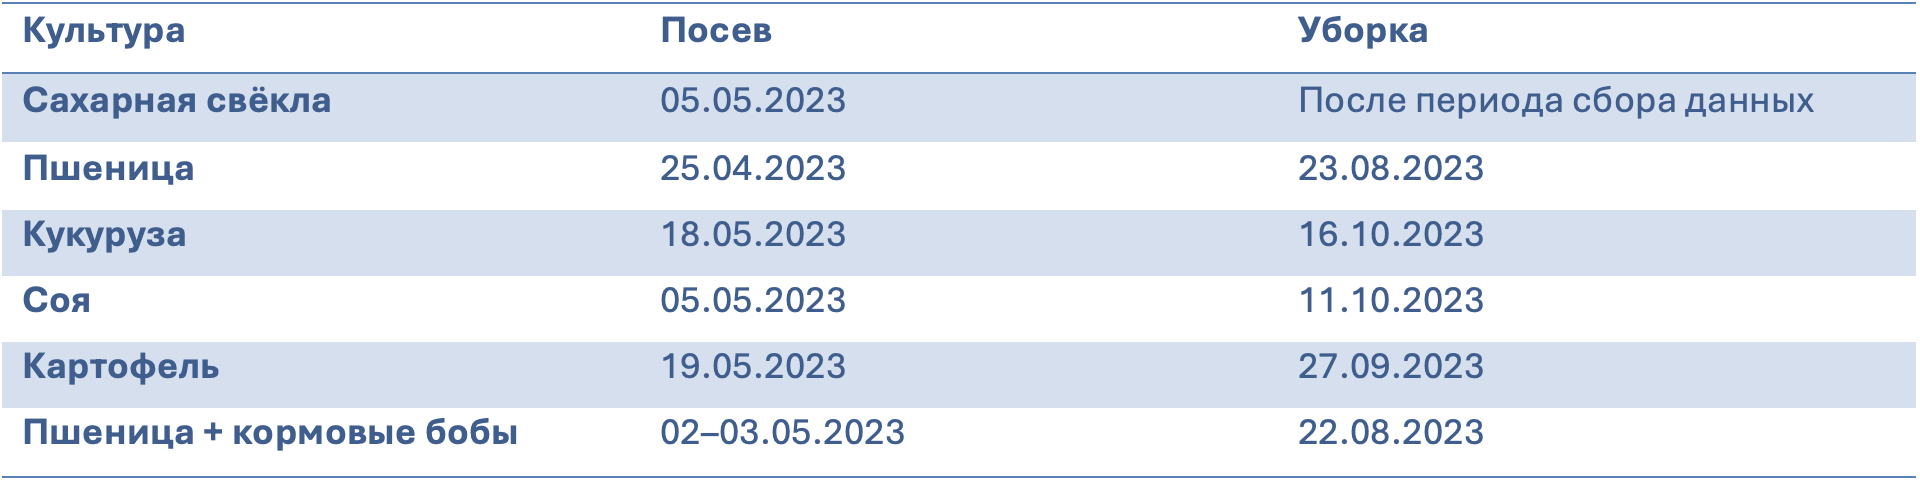
Исследования выполнены в 2023 году на Campus Klein-Altendorf Боннского университета (Германия; 50°37′ с. ш., 6°59′ в. д.). Почва классифицирована как Haplic Luvisol, с суглинисто-пылеватой текстурой. Прямоугольные опытные делянки имеют размер 7,5 × 6 м. Включены сахарная свёкла, яровая пшеница, сахарная кукуруза, соя, картофель и смешанные посевы пшеницы с кормовыми бобами. Последний вариант образует отдельный шестой тип опыта.
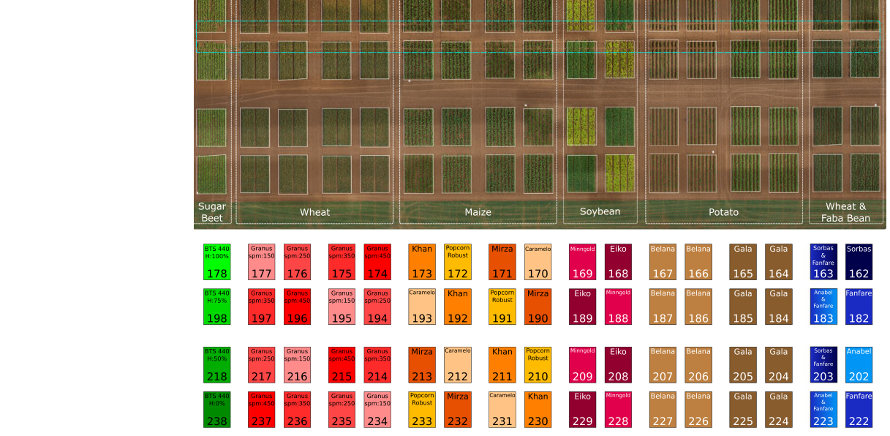
Рисунок 2. Ортофотоплан опытного участка и схема делянок с обозначением культур, вариантов опыта и мест деструктивного отбора образцов.
Варианты опытов отражали агротехническую и генотипическую вариабельность: четыре дозы гербицида для свёклы (0, 50, 75 и 100% стандартной), четыре нормы высева пшеницы сорта Granus (150, 250, 350 и 450 семян/м²), четыре сорта сахарной кукурузы и два сорта сои. Для картофеля исследованы сорта Belana и Gala. В смешанных посевах сравнивали комбинации бобов Fanfare с пшеницей Anabel или Sorbas и соответствующие монокультуры. В этом опыте удобрения и гербициды не применялись.
3. Сенсоры и съёмочные платформы
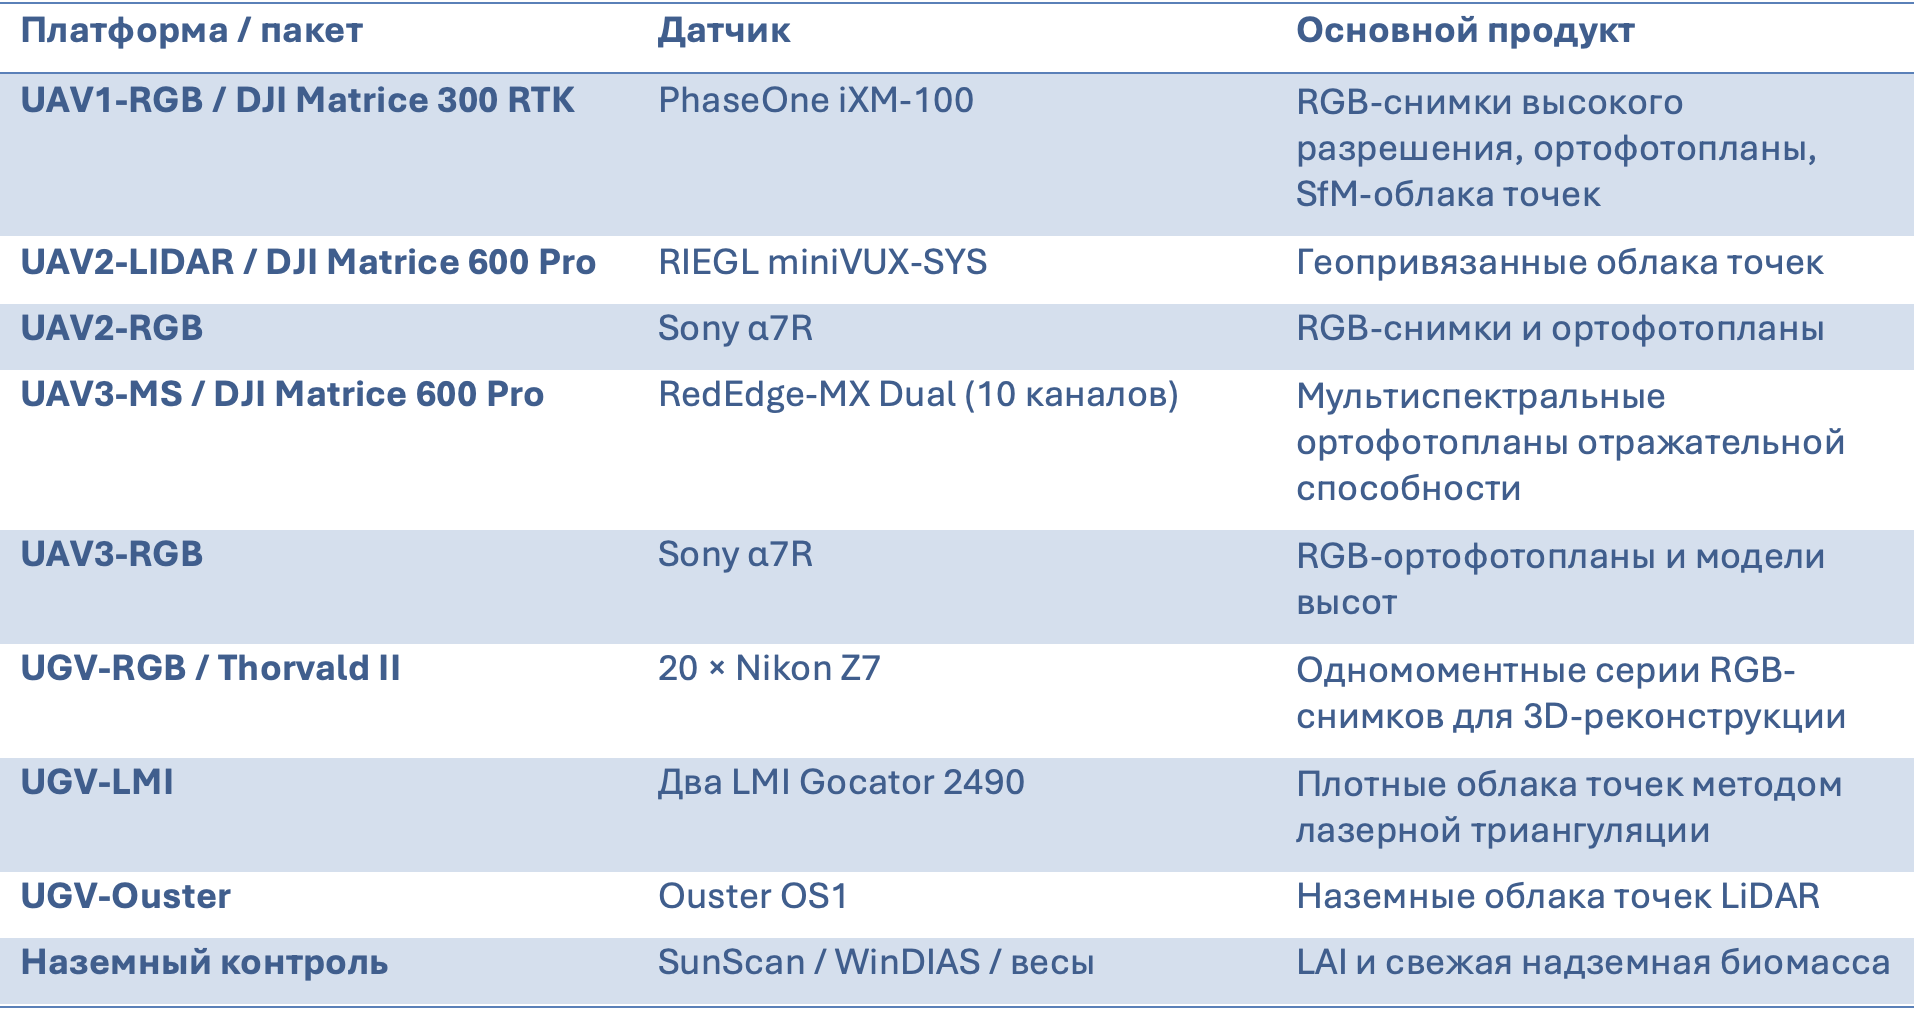
Использовали три БПЛА и одну наземную роботизированную платформу (UGV) с RTK/GNSS и инерциальными измерительными системами. Инструментальная конфигурация объединяет фотографические, мультиспектральные и лазерные методы измерения. Важное разграничение: гиперспектральных кубов сотен спектральных каналов в составе MuST-C нет; спектральная модальность здесь представлена 10-канальной мультиспектральной камерой.
3.1. RGB-съёмка сверхвысокого разрешения
Для UAV1-RGB применена камера PhaseOne iXM-100 с размером изображений 11 664 × 8 750 пикселей. Съёмка осуществлялась с высоты 21 м, размер пикселя на местности составлял около 1 мм. Изображения получены с продольным перекрытием 74% и боковым 70%; программная фотограмметрия Agisoft Metashape Pro использована для ориентирования, построения плотного облака точек и ортофотоплана.
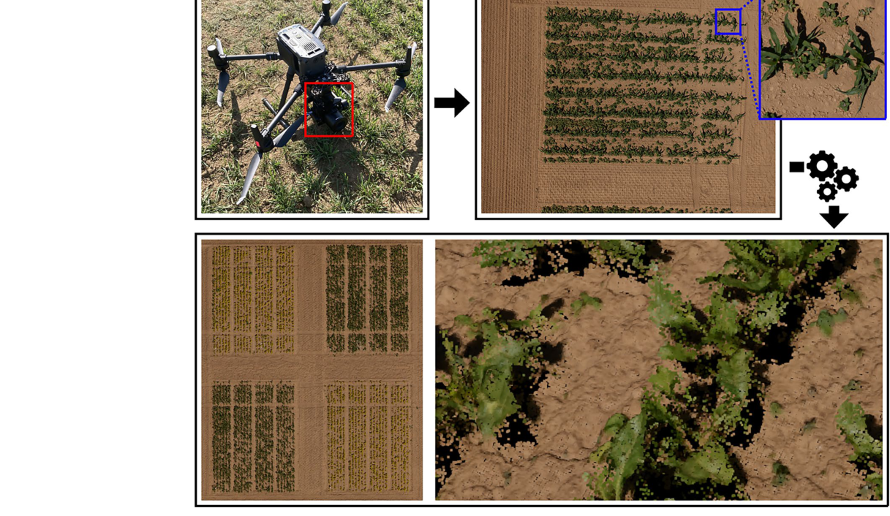
Рисунок 3. Система UAV1 с камерой PhaseOne и результаты RGB-фотограмметрии: исходные изображения, плотное облако точек и ортофотоплан.
3.2. Авиационный LiDAR и сопутствующая RGB-съёмка
На UAV2 смонтирован RIEGL miniVUX-SYS с лазерным сканером miniVUX-2UAV, IMU Applanix APX-20 и RGB-камерой Sonyα7R. Частота лазерных импульсов установлена на 200 кГц, сканирование — 53,80 линий/с. Для геопривязки применялись GNSS-база и расчёт траектории в POSPac; обработка полос выполнялась в RiPROCESS. Средняя плотность итогового облака точек составила 1433 точек/м². RGB-ортофотопланы получены с пространственным разрешением около 1 см.
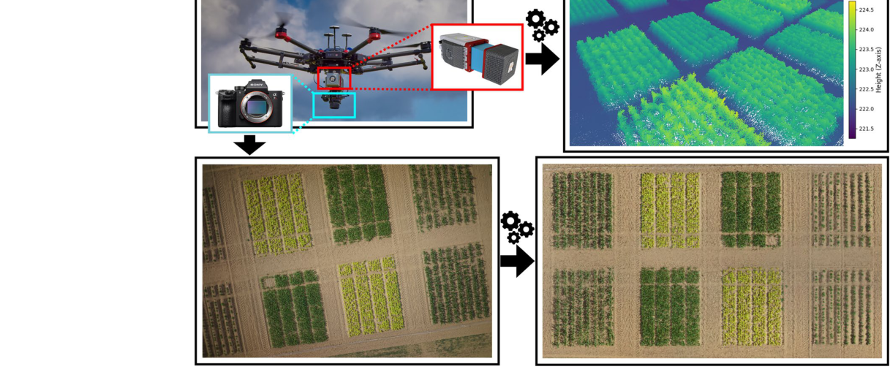
Рисунок 4. БПЛА UAV2 с LiDAR RIEGL и RGB-камерой Sony: пример облака точек и ортофотоплана исследуемого поля.
3.3. Мультиспектральные изображения
Система UAV3-MS сформирована двумя камерами RedEdge-MX Dual с десятью каналами. Высота полёта — 25 м, пространственное разрешение — около 3 см. Продольное перекрытие кадров составляло 90%, боковое — 65%. Отражательная способность калибровалась с помощью девяти эталонных панелей (приблизительно 2–63% отражения); использован метод эмпирической линии и наземные опорные точки.
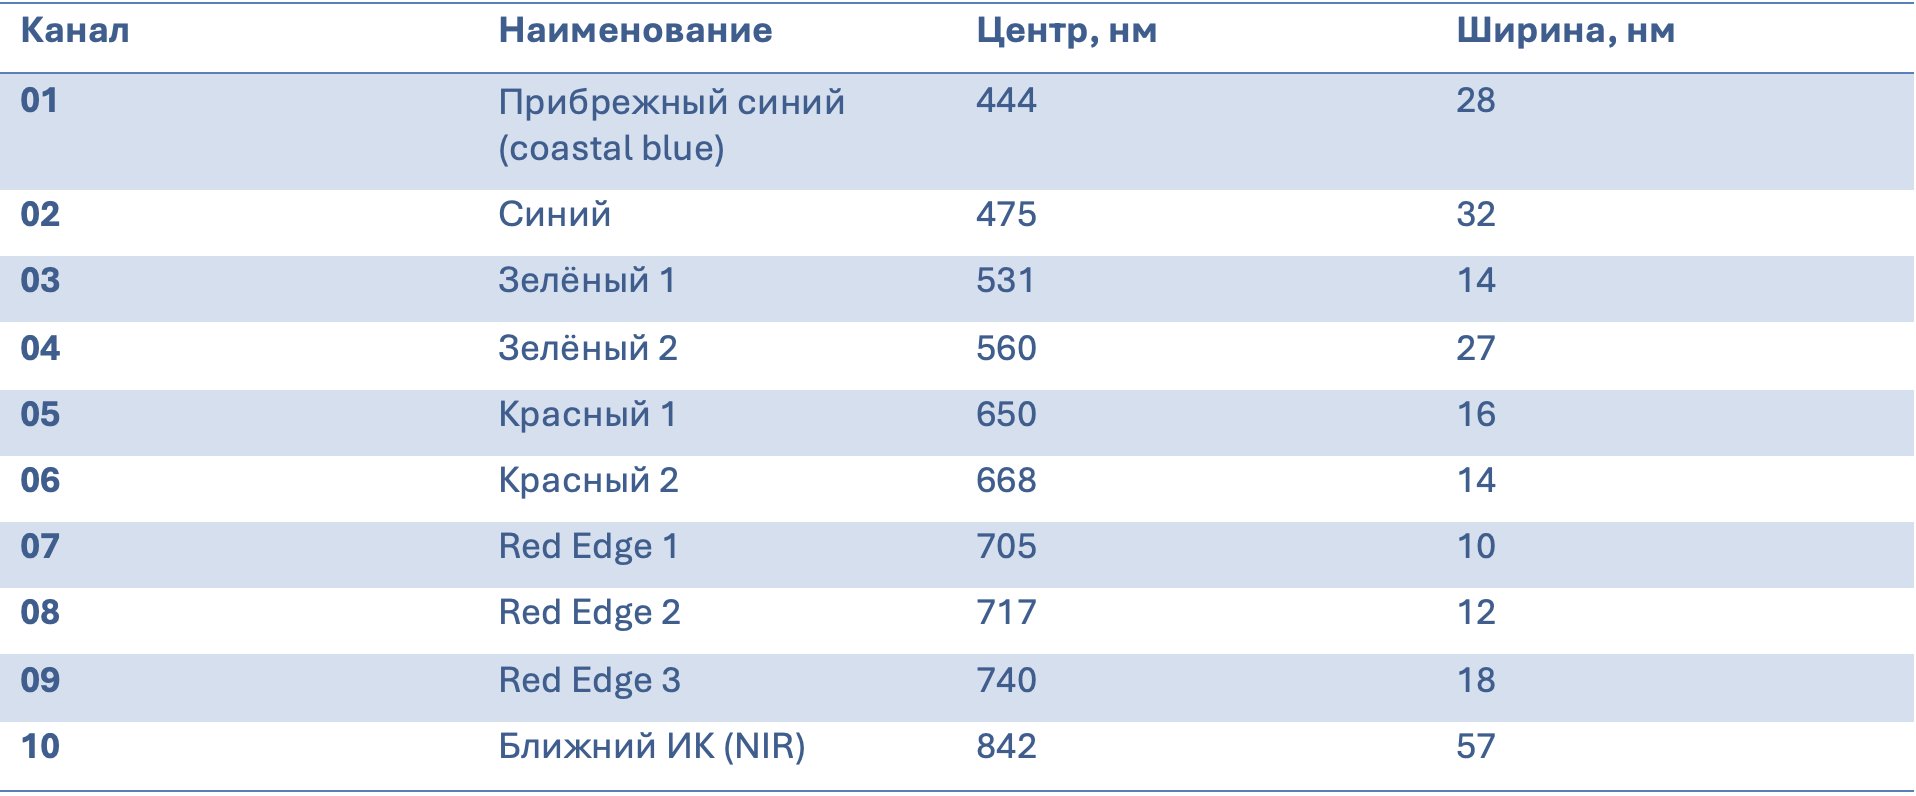
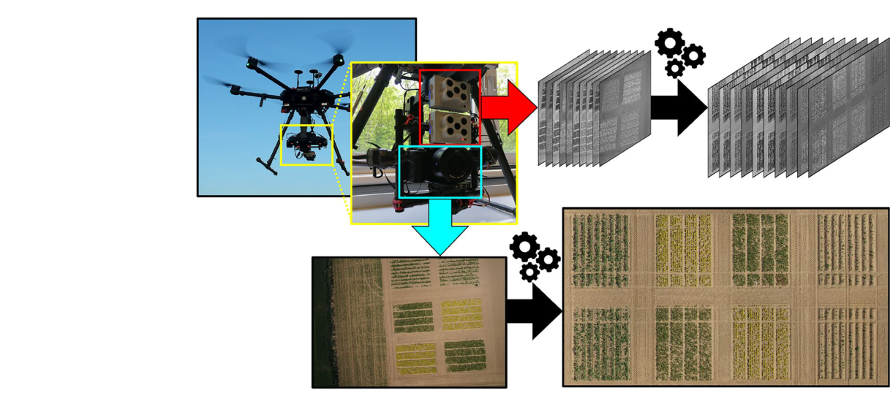
Рисунок 5. UAV3 с комплектом RedEdge-MX Dual: многоспектральные изображения, 10-канальные ортофотопланы и сопутствующая RGB-фотограмметрия.
3.4. Наземная роботизированная платформа
На Thorvald II установлены двадцать синхронно работающих камер Nikon Z7 (45,7 Мп), два лазерных триангуляционных сканера LMI Gocator 2490 и LiDAR Ouster OS1. Фотосъёмка с нескольких ракурсов обеспечивает построение 3D-геометрии на небольшом участке. Два сканера LMI объединяются после дополнительной регистрации методом ICP; в исходных данных допустимы расхождения из-за деформаций платформы при движении по неровному грунту.
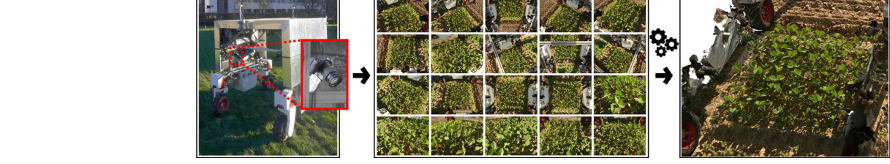
Рисунок 6. Наземный робот UGV с 20 RGB-камерами, синхронные фотографии растений и реконструированный трёхмерный участок посева.
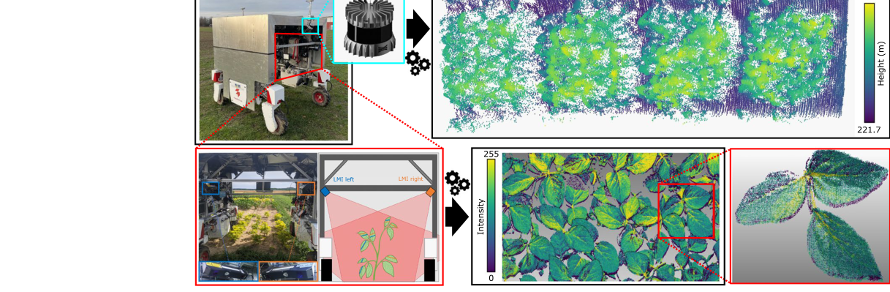
Рисунок 7. Наземный UGV с Ouster и двумя LMI-сканерами: сравнение плотности облаков точек и детализации органов сои.
4. Референсные полевые измерения
Индекс листовой поверхности LAI измерялся неразрушающим способом системой SunScan по десять повторов для выбранных делянок, преимущественно в интервале 12:00–15:30. SunScan использует поток фотосинтетически активной радиации (PAR) над и под пологом. Для расчёта вводился видоспецифичный параметр распределения углов листьев ELADP. Надземную свежую биомассу получали путём срезки и немедленного взвешивания растений; листья отдельных образцов сканировали на WinDIAS 3 для независимой оценки площади листовой поверхности.
Для зерновых и смешанных посевов биомасса приводилась к площади с учётом числа рядов на метр и длины убранных рядов; для свёклы, кукурузы и сои использовались масса и количество растений на площади. LAI рассчитывался как отношение площади зелёных листьев к площади почвенной поверхности (м²/м²). Формулы нормирования представлены в исходной публикации; набор данных включает необходимые первичные измерения и метаданные.
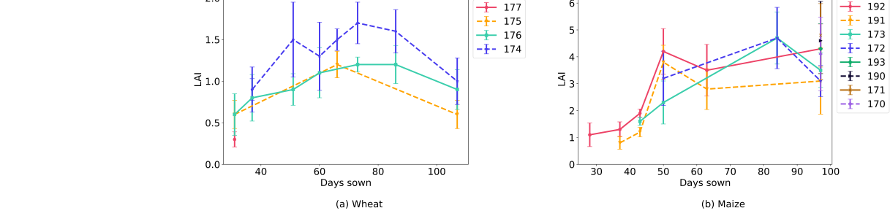
Рисунок 8. Примеры изменения LAI по данным SunScan после посева пшеницы и кукурузы; планки погрешностей показывают минимум и максимум повторных измерений.
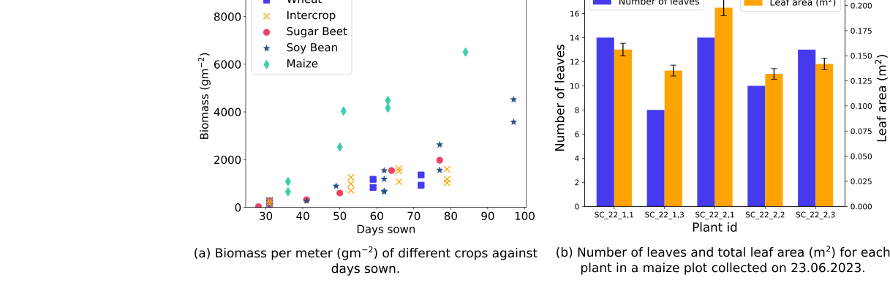
Рисунок 9. Примеры деструктивных измерений надземной свежей биомассы и индекса листовой поверхности различных культур.
5. Структура и доступность MuST-C
Публикуемые данные организованы двумя способами: по типам информации (images, point_clouds, raster_data, LAI_biomass_and_metadata) либо по отдельным опытным делянкам (plot-wise). К исходным изображениям прилагаются параметры калибровки; для облаков точек доступны форматы LAS, для ортофотопланов — TIFF, для наземных параметров — таблицы и геоданные. Часть наборов дополнительно сегментирована по делянкам. Авторы разместили также небольшой пример для тестового использования.
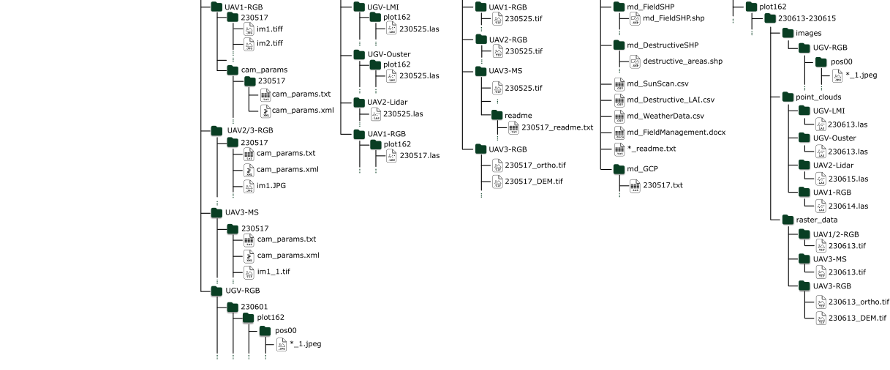
Рисунок 10. Дерево каталогов MuST-C: организация по модальности и альтернативная структура по опытным делянкам.
Данные: https://doi.org/10.60507/FK2/OX9XTM34; проект: https://www.ipb.uni-bonn.de/data/MuST-C/; программные материалы и средства загрузки: https://github.com/PRBonn/MuST-C.
6. Техническая проверка качества
Авторы проверили согласованность пространственной привязки ортофотопланов и облаков точек, используя опорные точки. Средняя ошибка положения GCP относительно координат составила 0,7 см для UAV1-RGB, 13,0 см для UAV2-RGB, 2,3 см для UAV3-RGB и 1,9 см для UAV3-MS. Более высокая ошибка UAV2-RGB связана с тем, что опорные точки не участвовали в оптимизации SfM для данного продукта.
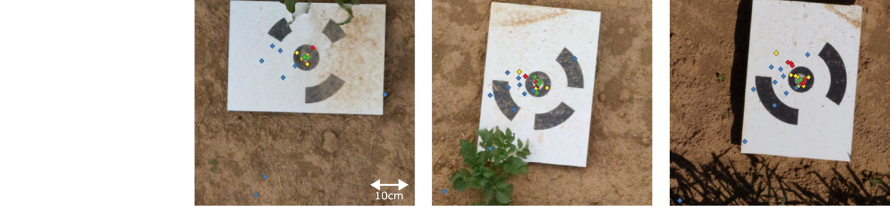
Рисунок 11. Примеры визуального контроля совпадения опорных точек на ортофотопланах разных платформ и дат.
Сопоставление облаков точек продемонстрировало хорошее совпадение в плане. Для примеров картофельных и кукурузных посевов отклонение между облаками разных сенсоров по вертикали обычно не превышало 10 см. Для наземных LiDAR-данных авторы приводят ориентировочную точность геопривязки 1–2 см на основе ранее описанного решения для совмещения IMU и GNSS.
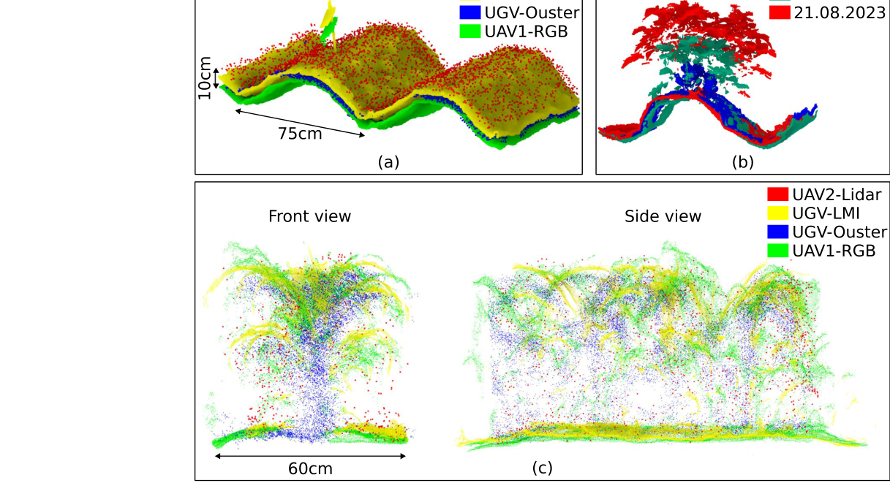
Рисунок 12. Сопоставление облаков точек между сенсорами, датами и ракурсами: картофель и кукуруза; различаются плотность точек и детализация органов растений.
Независимое сопоставление LAI по SunScan и деструктивным измерениям показало R² = 0,82 и RMSE = 0,78. Расхождения связаны с неоднородностью посевов и разными принципами измерения: SunScan реагирует на суммарное экранирование PAR, включая стареющие ткани, тогда как деструктивный метод учитывает площадь зелёных листьев.
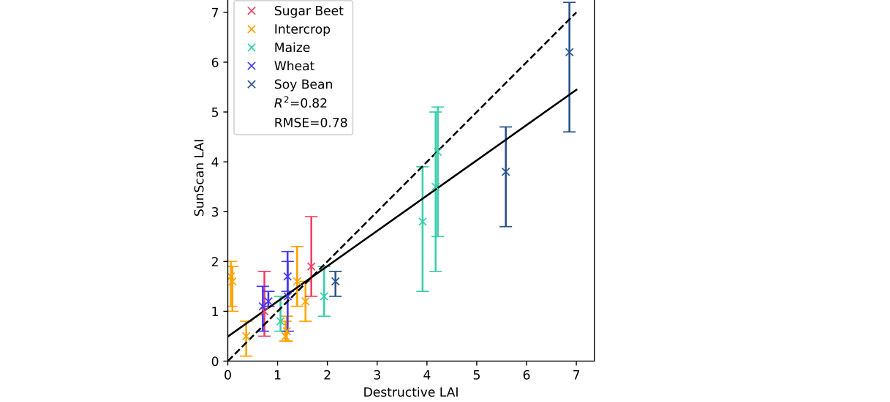
Рисунок 13. Проверка LAI: сопоставление SunScan и деструктивных измерений (R² = 0,82; RMSE = 0,78).
7. Примеры применения и аналитические задачи
В качестве демонстрации авторы оценивали LAI по авиационному LiDAR с использованием закона Бугера—Ламберта—Бера и трассировки лучей. На примерах кукурузы и сахарной свёклы приведено сопоставление оценок с SunScan. Помимо LAI, набор пригоден для разработки алгоритмов распознавания сорняков и культур, подсчёта растений и отдельных листьев, анализа пространственного распределения растительных индексов, извлечения высоты растений и локальных углов листовой поверхности.
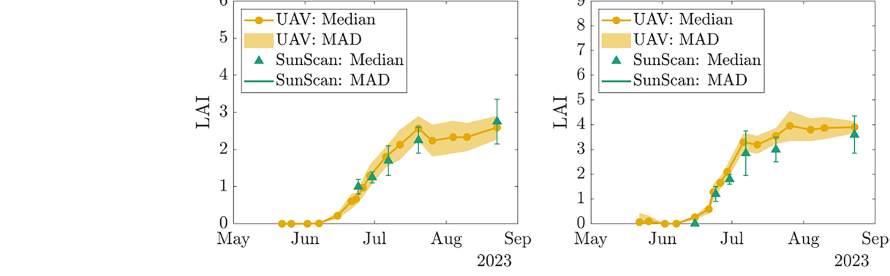
Рисунок 14. Сопоставление оценок LAI на основе UAV2-LiDAR и SunScan в динамике для кукурузы и сахарной свёклы; показаны медиана и медианное абсолютное отклонение.
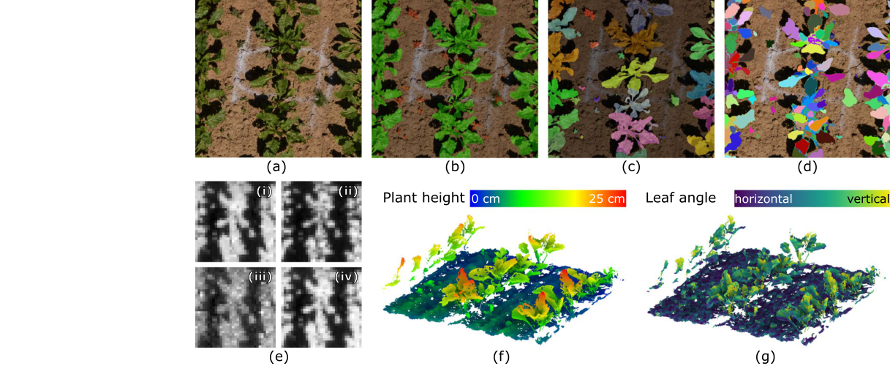
Рисунок 15. Примеры задач на MuST-C: семантическая сегментация «культура—сорняк», подсчёт и сегментация растений и листьев, карты NDVI/EVI/NDRE/OSAVI, оценка высоты растений и наклона листьев по облакам точек.
8. Значение, ограничения и выводы
MuST-C представляет собой не модель прогнозирования с заявленной универсальной точностью, а ресурс для воспроизводимой разработки и независимого сопоставления методов. Его сильная сторона — сочетание RGB-данных высокой детализации, мультиспектральных ортофотопланов, разных классов облаков точек и референсных наземных измерений для нескольких культур. Одновременная геопривязка упрощает алгоритмическое объединение сенсорных признаков.
Ограничения: данные собраны в одном хозяйстве и преимущественно в течение одного сезона; условия освещения, частота съёмки и доступность данных различаются по платформам и фазам развития растений; измерения LAI методами SunScan и деструктивного отбора не являются строго эквивалентными. Авторы не заявляют проверенную диагностическую точность для всех перечисленных задач. Переносимость обученных моделей на другие регионы, годы и сорта требует отдельной оценки.
Практически набор позволяет проводить методические исследования по совместному использованию спектральных и геометрических характеристик растений, в том числе проверять роль высоты, листовых углов и индексов растительности при оценке биомассы и LAI. При этом MuST-C нельзя описывать как источник гиперспектральных данных, поскольку используемая RedEdge-MX Dual имеет 10 дискретных спектральных каналов.
Библиографические сведения и права
Chong, Y. L. et al. The Multi-Sensor and Multi-Temporal Dataset of Multiple Crops for In-Field Phenotyping and Monitoring. ScientificData 13, 17 (2026). https://doi.org/10.1038/s41597-025-06462-y. Оригинальный список литературы остаётся в исходном PDF. Иллюстрации воспроизведены с указанием источника в научном переводе-изложении; условия использования определяются исходной публикацией.
02 ноября / 2026