
Оставить заявку
Для заказа и получения более подробной информации оставьте заявку, наш менеджер свяжется с Вами!
Нажимая на кнопку, вы даете согласие на обработку персональных данных и соглашаетесь c политикой конфиденциальности
Сенсоры, методы съёмки и применение беспилотных летательных аппаратов для фенотипирования растений в селекции: комплексный обзор
Научный перевод-изложение оригинальной обзорной статьи с иллюстрациями
Gano B., Bhadra S., Vilbig J. M., Ahmed N., Sagan V., Shakoor N. The Plant Phenome Journal. 2024; 7:e20100. DOI: 10.1002/ppj2.20100.
Характер документа: научный перевод-изложение, сохраняющее смысл, структуру, основные численные результаты и терминологию публикации. Не является дословным переводом каждого абзаца. Оригинальные рисунки воспроизведены в составе исследования с русскоязычными пояснениями. Авторские данные и примеры сохранены по источнику.
Аннотация
За последнее десятилетие беспилотные летательные аппараты (БПЛА) стали одним из основных инструментов полевого фенотипирования растений. Они обеспечивают получение пространственно и спектрально детализированных данных о росте, развитии, реакции на абиотические и биотические стрессы и продуктивности культур. В обзоре обобщены исследования по платформам БПЛА, оптическим, тепловизионным, лазерным и радиолокационным сенсорам, планированию полётов, геометрической и радиометрической обработке изображений, извлечению признаков и применению машинного обучения. Рассматриваются практические ограничения воспроизводимости и перспективы автоматизации полевых селекционных исследований.
Ключевые слова: БПЛА, высокопроизводительное фенотипирование, селекция растений, RGB, мультиспектральная съёмка, гиперспектральная съёмка, LiDAR, термография, машинное обучение, спектральные индексы.
1. Введение: значение дистанционного фенотипирования
Современная селекция обладает широкими возможностями анализа генотипов, однако получение объективных фенотипических характеристик в разных средах остаётся трудоёмким этапом. Полевые платформы БПЛА позволяют неоднократно обследовать большое количество делянок без разрушения растений, регистрируя численность всходов, высоту и структуру посева, состояние пигментного аппарата, температуру кроны, биомассу и связанные с урожайностью признаки.
Сопоставление последовательных съёмок позволяет изучать динамику фенотипа и взаимодействие генотипа со средой. Выбор датчика зависит от биологического признака и масштаба задачи; универсального сенсора для всех характеристик не существует. Важны согласованность съёмок, контроль освещения, пространственная привязка и качество наземных референтных наблюдений.
2. Методология обзорного исследования
Авторы анализировали рецензируемые работы из Scopus, Web of Science и Google Scholar по запросам, связанным с БПЛА, сенсорами, фенотипированием и машинным обучением. В исходной подборке — 289 публикаций за 1973–2023 гг.; в аннотации отмечен анализ более 200 работ. Обзор охватывает классы аппаратов и датчиков, процедуры обработки данных, приложения в растениеводстве, аналитические алгоритмы, технические и организационные ограничения и будущие направления исследований.
3. Платформы БПЛА для полевых исследований
Мультироторные аппараты характеризуются устойчивым зависанием, высокой манёвренностью и удобством выполнения детальных съёмок небольших опытных участков, но ограничены временем полёта и скоростью. Самолётные платформы обеспечивают более высокую производительность на больших площадях, хотя требуют специальных условий запуска, посадки и квалификации оператора. Гибридные схемы вертикального взлёта и посадки (VTOL) сочетают преимущества обоих подходов, но отличаются большей стоимостью и сложностью конструкции.
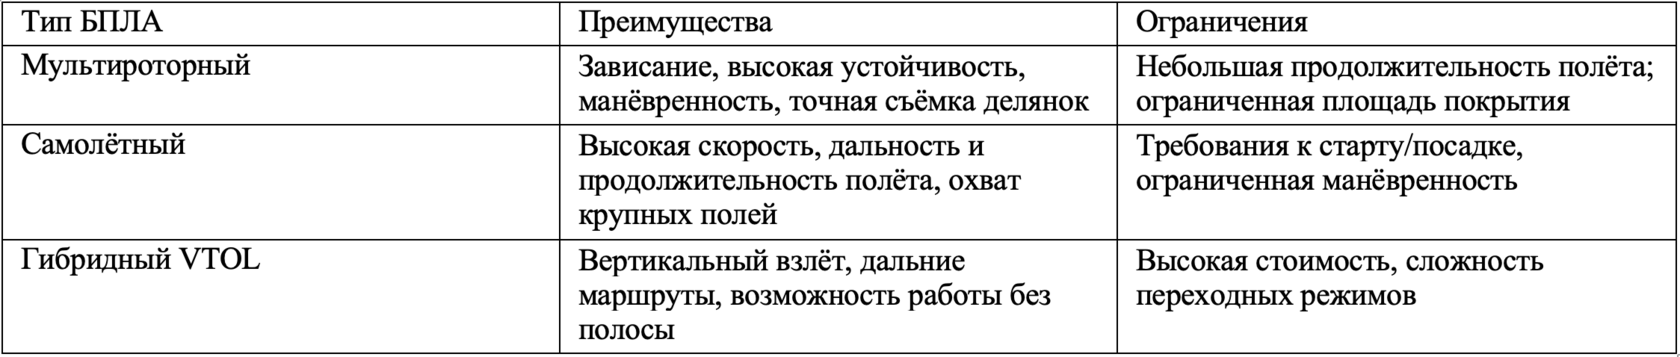
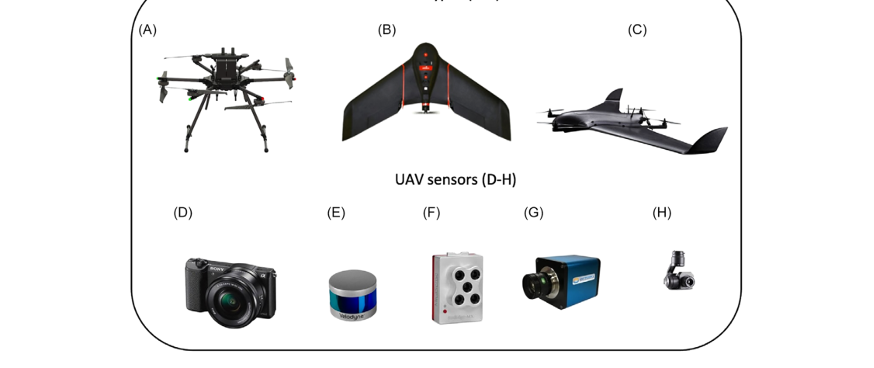
Рисунок 1. Основные типы платформ (A–C) и примеры сенсоров (D–H): RGB-камера, LiDAR, мультиспектральный, гиперспектральный и тепловизионный датчики. Оригинальная иллюстрация Gano и соавт. (2024).
4. Сенсоры дистанционного фенотипирования
4.1. RGB-камеры
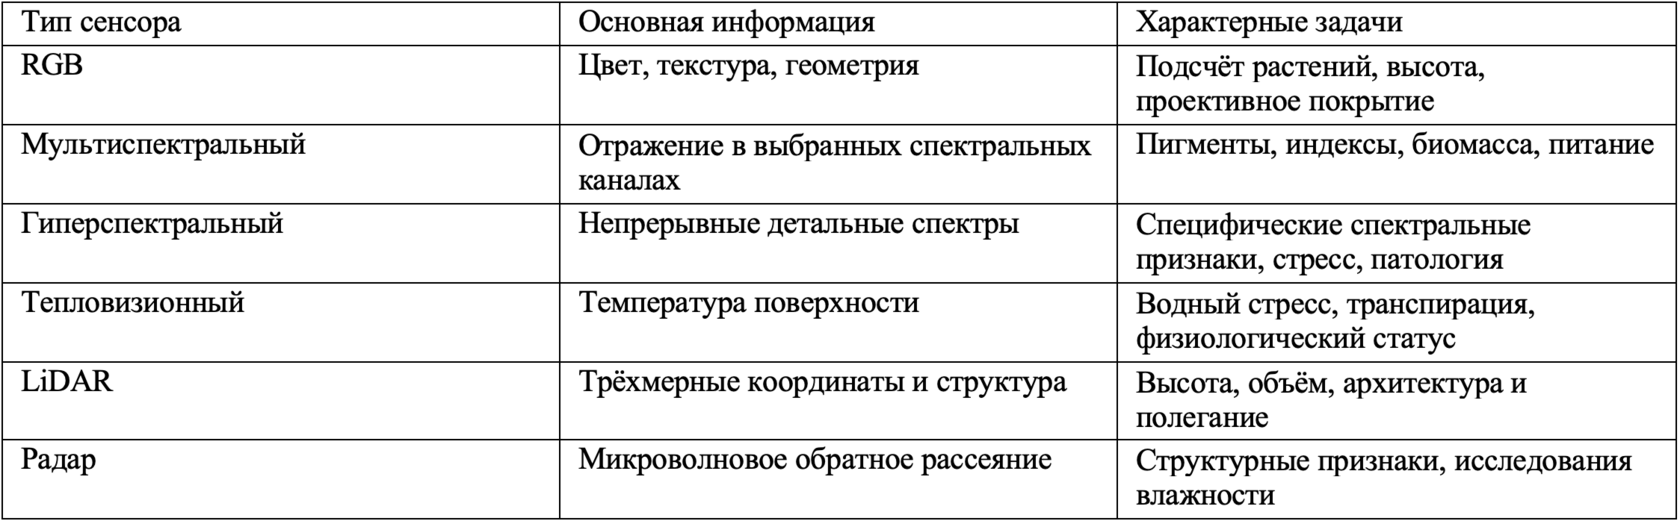
Камеры видимого диапазона предоставляют изображения высокой пространственной детализации при относительно низкой стоимости. Фотограмметрическая обработка перекрывающихся кадров методом Structure-from-Motion (SfM) позволяет строить ортофотопланы, модели поверхности и облака точек. На их основе оценивают число растений, площадь проективного покрытия, высоту и архитектуру посева, сроки созревания и признаки поражения болезнями. Главный недостаток — ограниченная спектральная чувствительность и зависимость цветовых характеристик от освещения.
4.2. Мультиспектральные системы
Мультиспектральные камеры регистрируют несколько дискретных спектральных каналов, включая красный край и ближний инфракрасный диапазон. Это делает возможным вычисление индексов, связанных с содержанием хлорофилла, состоянием листового аппарата, биомассой, питанием и водным стрессом. Для воспроизводимых оценок необходимы измерение падающей радиации и/или съёмка калибровочных панелей с известным коэффициентом отражения.
4.3. Гиперспектральные системы
Гиперспектральные сенсоры регистрируют десятки или сотни узких смежных спектральных каналов и формируют пространственно-спектральный куб данных. Это повышает чувствительность к различиям в составе пигментов, биохимических компонентах и стрессовых реакциях. Линейные сканеры push-broom особенно чувствительны к колебаниям скорости, ориентации и освещения во время полёта. Для построения сопоставимых карт требуются геометрическая коррекция, оценка радиометрических характеристик и перевод измерений к коэффициенту спектрального отражения. Высокая размерность данных увеличивает вычислительные затраты и требует отбора признаков или статистических/нейросетевых моделей.
4.4. Тепловизионные сенсоры
Тепловизоры измеряют распределение излучательной температуры поверхности растений, косвенно связанное с транспирацией, устьичной проводимостью и водным статусом. При водном дефиците закрытие устьиц может приводить к повышению температуры листьев. При интерпретации необходимо учитывать освещённость, температуру и влажность воздуха, ветер, свойства поверхности и калибровку камеры. Сравнение данных, полученных в разные дни, без поправки на внешние условия может быть некорректным.
4.5. LiDAR и радиолокационные датчики
LiDAR непосредственно измеряет расстояния и формирует трёхмерные облака точек, позволяя характеризовать высоту, пространственную структуру кроны, сомкнутость, полегание и элементы биомассы. Радиолокационные системы работают в микроволновом диапазоне и потенциально полезны при оценке влажности и геометрии растений, однако их использование на малых БПЛА для фенотипирования на момент обзора ещё находится на относительно ранней стадии.
5. Получение и обработка данных
План полёта определяет высоту, скорость, траекторию, перекрытие изображений и частоту срабатывания камеры. Эти параметры непосредственно влияют на разрешение на местности (GSD), полноту покрытия и точность реконструкции. Для надёжного определения небольших объектов необходимо обеспечить достаточное число пикселей на целевой признак. Требуется использовать опорные точки GCP, GNSS/RTK, единообразный протокол съёмок и контроль внешнего освещения.
К типовым операциям обработки относятся радиометрическая калибровка, фильтрация смазанных кадров, выравнивание изображений, построение плотного облака точек, цифровой модели рельефа (DTM), цифровой модели поверхности (DSM) и ортофотоплана. Высоту растений часто оценивают как разность DSM − DTM, учитывая погрешности построения моделей. Для гиперспектральных кубов дополнительно необходимы коррекция движения аппарата, спектральная и пространственная нормализация, а также маскирование фоновой почвы.
При объединении сенсоров решающими становятся точная совместная регистрация, сопоставимые пространственные разрешения, система координат, согласованные даты и способы калибровки. При отсутствии унификации нельзя интерпретировать различия между картами как биологические изменения с необходимой уверенностью.
6. Основные приложения в полевом фенотипировании
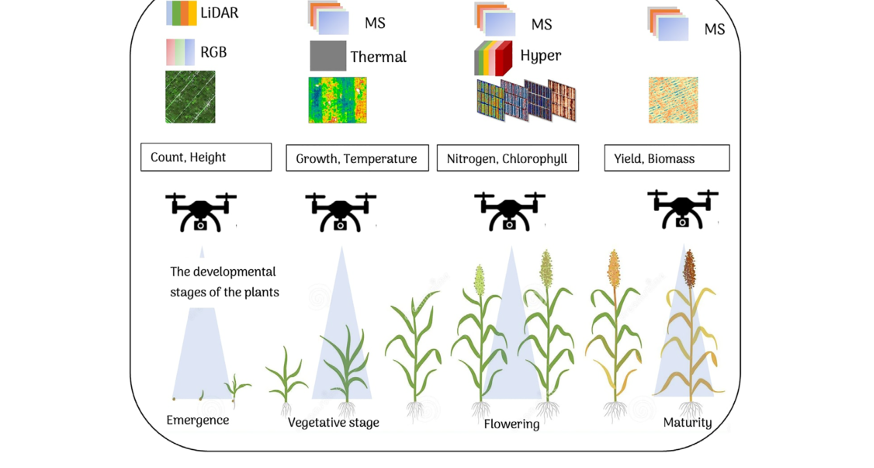
Рисунок 2. Выбор сенсора и определяемых признаков на стадиях появления всходов, вегетативного роста, цветения и созревания: численность, высота, температура, азот, хлорофилл, биомасса и урожайность. Оригинальная схема.
6.1. Высота растений и архитектура посева
Высоту получают из фотограмметрических моделей RGB или лазерных облаков точек. Примеры, приведённые авторами по другим исследованиям, показывают ошибки RMSE около 0,03–0,05 м для пшеницы и 0,01 м для сорго. Точность зависит от культуры, плотности и формы кроны: в одном из сопоставлений для сахарной свёклы R² = 0,70 и RMSE = 7,4 см, для озимой пшеницы R² = 0,78 и RMSE = 3,4 см, для картофеля R² = 0,50 и RMSE = 12 см.
6.2. Подсчёт растений и соцветий
Распознавание отдельных растений в RGB-ортофотопланах позволяет оценивать густоту стояния, полевую всхожесть и динамику формирования урожая. Для колосьев или метёлок применяют методы обнаружения объектов на основе сверточных нейросетей. По одному из приведённых примеров определения метёлок сорго, точность (precision) составляла 0,87, а согласование с ручным подсчётом — R² = 0,84. Ошибки связаны с перекрытием растений, сорняками, смазанностью кадров и особенностями формы участка.
6.3. Рост, биомасса и урожайность
Спектральные вегетационные индексы, площадь листьев, высота, текстура и пространственная структура кроны могут служить предикторами биомассы и будущей урожайности. Вместе с тем урожайность определяется сочетанием генотипа, условий среды и агротехники. Поэтому модель, обученная на одном поле либо сезоне, не обязательно сохраняет точность при переносе на другие культуры и площадки.
6.4. Физиология и содержание азота
Мульти- и гиперспектральные данные используют для оценки хлорофилла, азотного статуса, интенсивности фотосинтеза и динамики старения. Тепловизионные измерения дополняют анализ сведениями о тепло- и водообмене. Для количественной оценки отдельных физиологических параметров необходима наземная калибровка и подтверждение зависимости по биохимическим измерениям.
6.5. Болезни, вредители, почвы и водный стресс
Анализ спектральных и температурных аномалий помогает выявлять неоднородности растительного покрова, потенциально связанные с биотическими и абиотическими стрессами. Однако сходство реакций на разные стрессовые факторы создаёт риск ложной диагностики: изменение индекса или температуры не доказывает конкретную болезнь. Для повышения специфичности необходимы независимые измерения и, по возможности, совместное использование нескольких датчиков.
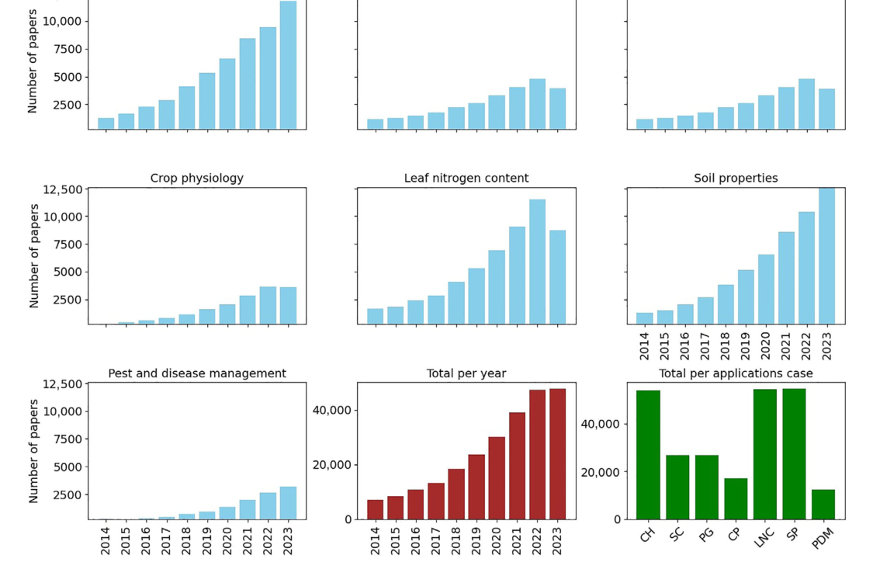
Рисунок 3. Динамика числа научных публикаций, относящихся к отдельным направлениям фенотипирования с БПЛА: высота растений, подсчёт, рост и урожайность, физиология, азотное питание, свойства почвы, болезни и вредители. Представлены сведения, собранные авторами обзора.
7. Спектральные индексы и их интерпретация
Авторы приводят распространённые вегетационные индексы, связывая их с индексом листовой поверхности (LAI), надземной биомассой, урожайностью, содержанием хлорофилла и фотосинтетической активностью. Ниже сохранены основные формулы из таблицы 2 исходной работы. Обозначения: NIR — ближний инфракрасный диапазон; R — красный; RE — красный край; Rλ — отражение на длине волны λ.
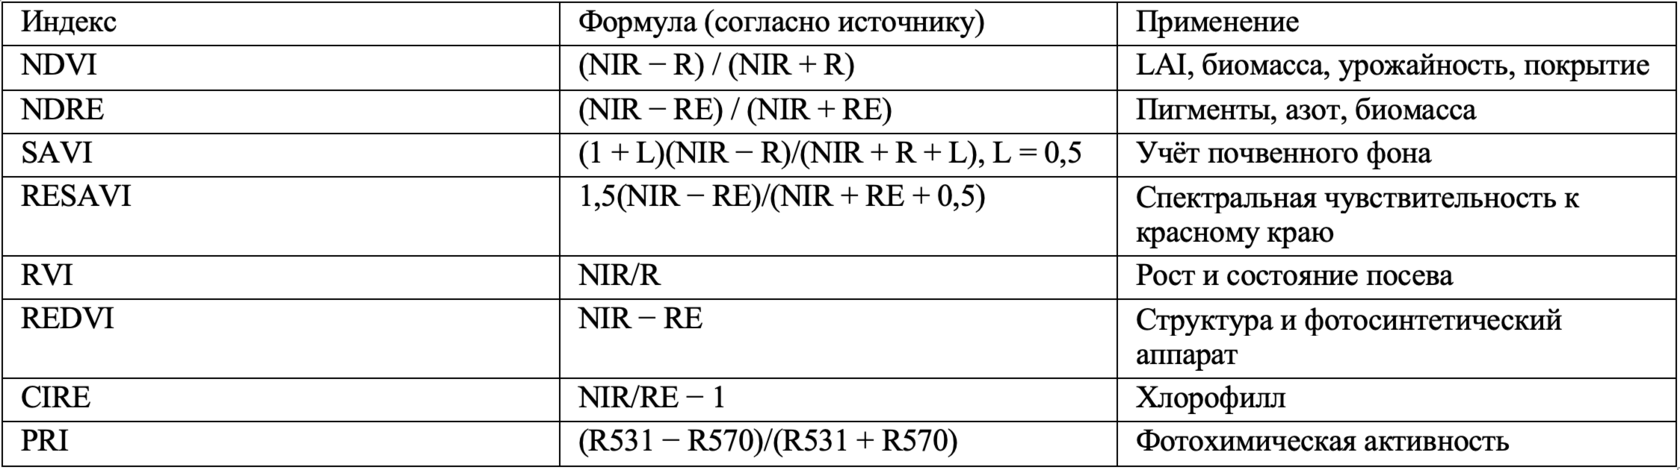
Индексы служат косвенными индикаторами фенотипа; один и тот же индекс может реагировать на несколько факторов одновременно. Выбор оптимальной длины волны, индекса или регрессионной модели необходимо проводить применительно к конкретной культуре, фазе роста и набору измеренных референтных признаков.
8. Машинное обучение и прогнозирование фенотипов
В работах по анализу данных БПЛА используются регрессионные подходы, метод опорных векторов (SVM), случайный лес (RF), частичные наименьшие квадраты (PLS/PLSR), нейронные сети и методы глубокого обучения. Подход выбирают по типу данных, размеру обучающей выборки, задаче (регрессия, классификация, обнаружение объектов или сегментация) и требуемой объяснимости. Данные предварительно очищают, размечают, нормализуют; производят выбор признаков, обучение и независимую проверку.
Ключевая проблема — переносимость моделей между годами, генотипами, географическими районами и платформами. Стандартизированные протоколы, независимые полевые выборки и открытые наборы данных позволяют оценивать не только подгонку модели, но и пригодность её для селекционной практики.
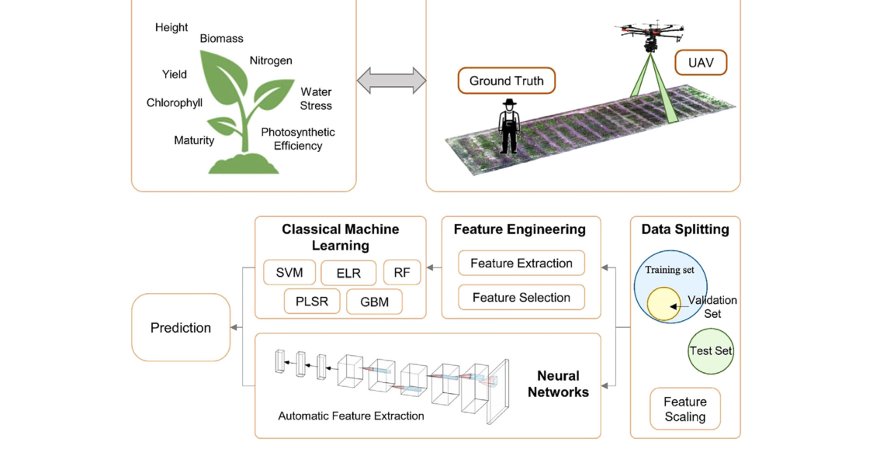
Рисунок 4. Типовой процесс применения машинного обучения в фенотипировании растений: сбор данных, подготовка признаков, обучение, проверка модели и прогноз. Оригинальная иллюстрация.
9. Ограничения, пробелы и перспективы
Основные ограничения включают непродолжительное время полёта ряда БПЛА, массу и энергопотребление датчиков, метеорологические условия и световые изменения, смаз изображений, сложность георегистрации, большой объём гиперспектральных данных и ограниченность доступных размеченных референтных измерений. В селекционных программах существенное значение также имеют стандартизация метаданных, воспроизводимость алгоритмов и согласование повторных измерений по фенологическим стадиям.
Обозначенные в обзоре направления развития — миниатюризация сенсоров, более эффективная обработка на борту и в облаке, мультисенсорная интеграция, автоматизация поиска признаков, использование современных методов глубокого обучения и создание стандартизированных открытых наборов данных. Для больших селекционных экспериментов важны надёжные количественные признаки с понятной биологической интерпретацией, а не только высокая точность статистической классификации.
10. Заключение и прикладные выводы
Фенотипирование с БПЛА является способом масштабирования количественных наблюдений в селекционных программах. RGB-сенсоры экономичны и особенно полезны для морфологических признаков; мультиспектральные системы обеспечивают расчёт информативных вегетационных индексов; гиперспектральные системы расширяют возможности изучения биохимических и физиологических вариаций; тепловизоры отражают температурные реакции, а LiDAR — трёхмерную структуру посевов.
Для практической реализации рекомендуется начинать с формулирования измеряемого фенотипа и требуемой точности, после чего подбирать платформу и сенсорный комплекс. Проект должен включать повторные измерения, протокол калибровки, геопривязку, наземный контроль и независимую оценку качества извлечения признаков. Совместное использование датчиков перспективно, но требует тщательной синхронизации и анализа дополнительной информативности каждой модальности.
Сведения об источнике
Gano, B.; Bhadra, S.; Vilbig, J. M.; Ahmed, N.; Sagan, V.; Shakoor, N. Drone-based imaging sensors, techniques, and applications in plant phenotyping for crop breeding: A comprehensive review. The Plant Phenome Journal, 2024, 7, e20100. DOI: 10.1002/ppj2.20100. Полный список литературных источников см. в оригинальной публикации (раздел References).
Примечание: оригинальная публикация распространяется на условиях Creative Commons Attribution–NonCommercial–NoDerivatives. Настоящий перевод-изложение подготовлен для ознакомления с исследованием; условия публичного распространения производных материалов следует проверять отдельно.
05 ноября / 2026