
Оставить заявку
Для заказа и получения более подробной информации оставьте заявку, наш менеджер свяжется с Вами!
Нажимая на кнопку, вы даете согласие на обработку персональных данных и соглашаетесь c политикой конфиденциальности
VisLab Университета Квинсленда тестирует робота-собаку для картографирования
Автор: jnally, 16 октября 2026 г.
Facebook X Ресурс
Facebook X Ресурс
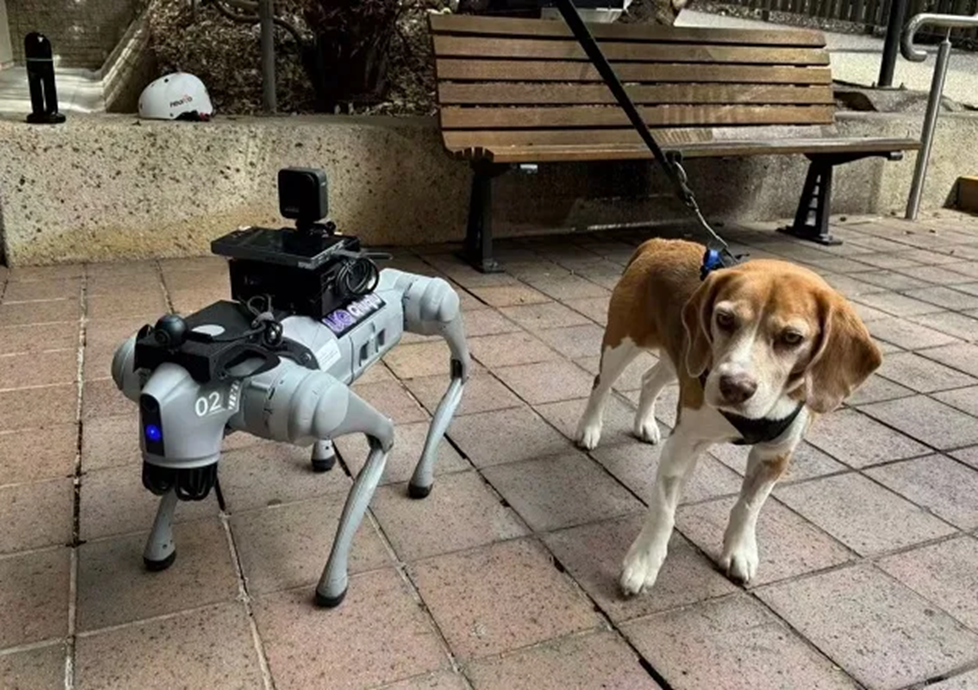
Робот-собака рядом с настоящей собакой
- Цюцю, четвероногий робот Unitree Go2 с камерой 360°, вместе с Майло во время испытаний по картографированию доступности в UQ St Lucia. Фото: UQ VisLab
VisLab Университета Квинсленда тестирует, как робототехнические технологии и технологии пространственной съёмки могут поддержать исследования доступности в кампусе UQ St Lucia.
В исследовательскую группу входят д-р Jurij Karlovsek, доц. Fred Fialho Teixeira, д-р Qianbin Xu, д-р Thien-Minh Nguyen и д-р Tyson Phillips, а также Rui Zhang и Mohan Ren.
В ходе первоначального испытания изучался маршрут доступности между VisLab и паромным терминалом UQ.
В исследовании используется четвероногий робот Unitree Go2 по прозвищу Цюцю, предоставленный д-ром Nguyen, вместе с дополнительными технологиями пространственной съёмки.
Команда объединила внутренние данные о движении робота, его фронтальную камеру и камеру 360°, закреплённую на спине, с ручным сканированием, при котором исследователь проходил тот же маршрут с ручным LiDAR-сканером. Это позволило сравнить сбор данных роботом с ручным сканированием и выяснить, какую дополнительную пространственную информацию может получить каждый из них.
К Цюцю на прогулке присоединился Майло, настоящая собака, который предоставил измерения роботу и провёл собственное обследование маршрута.
Особое внимание уделяется связи между движением и доступностью. Во время ходьбы Цюцю записывает своё положение, ориентацию и одометрию, а его LiDAR сканирует землю впереди и позади, выявляя изменения уклона и рельефа вдоль пешеходных маршрутов.
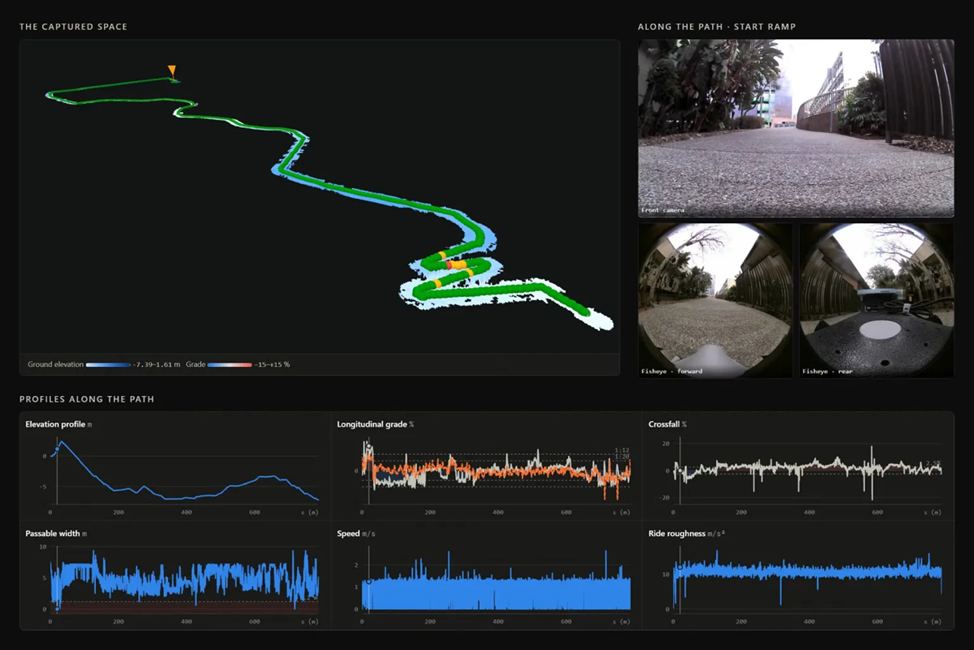
Что зафиксировал Цюцю: 788-метровый маршрут в виде 3D-модели, построенной по LiDAR робота; изображения с фронтальной камеры и камеры «рыбий глаз» робота на пандусе near start; и профили высоты, уклона, поперечного уклона, ширины дорожки, скорости и шероховатости покрытия по всему маршруту. Изображение: UQ VisLab
В первом полном проходе Цюцю преодолел около 790 метров примерно за 13 минут. Предварительный анализ показывает, что маршрут в основном пологий, с общим спуском около семи метров, коротким пандусом примерно 1:9 в начале маршрута и длинным постепенным спуском после него.
Повторные проходы туда и обратно также могут дать сопоставимые наборы данных для изучения пандусов, дорожек и меняющихся условий поверхности с помощью измеримой пространственной информации.
Исследование также может лечь в основу будущей разработки цифрового двойника кампуса UQ St Lucia, связывая информацию о доступности с более широкими пространственными данными и данными об инфраструктуре.
Интеграция геометрии маршрутов, данных об уклонах и мобильности в интерактивную модель кампуса могла бы поддержать анализ универсального доступа и обеспечить более прочную доказательную базу для будущего планирования и принятия решений.
16 октября / 2026