
Оставить заявку
Для заказа и получения более подробной информации оставьте заявку, наш менеджер свяжется с Вами!
Нажимая на кнопку, вы даете согласие на обработку персональных данных и соглашаетесь c политикой конфиденциальности
Высокопроизводительный фенотипирование растений для улучшения селекции газонных трав
**Vines PL, Zhang J. 2022. High-throughput plant phenotyping for improved turfgrass breeding applications. Grass Research 2:1 https://doi.org/10.48130/GR-2022-0001**
1 Кафедра биологии растений, Ратгерский университет, Нью-Брансуик, Нью-Джерси 08901, США
2 Кафедра растениеводства и почвоведения, Университет Джорджии, Тифтон, Джорджия 31793, США
* Автор для переписки, e-mail: phillip.vines@rutgers.edu
Аннотация
Газонные травы широко используются по всему миру, и существует устойчивый спрос на разработку сортов газонных трав с улучшенной устойчивостью к абиотическим и биотическим стрессам, которые будут хорошо работать при ограниченных затратах на управление. Современные селекционные программы включают передовые стратегии селекции, такие как секвенирование ДНК и высокопроизводительный фенотипирование, вместе с традиционными селекционными стратегиями для идентификации и отбора зародышевой плазмы и генов, представляющих интерес. Методы молекулярной биологии и технология секвенирования ДНК в последние годы быстро развивались, и, как следствие, фенотипирование растений в настоящее время является узким местом в процессе продвижения селекционных программ. Недавние достижения в технологии дистанционного зондирования предложили улучшенные, неразрушающие подходы к фенотипированию растений, такие как визуализация в видимом свете, спектральная визуализация, инфракрасная тепловизионная съёмка, дальномерное зондирование и флуоресцентная визуализация. Разрабатываются интегрированные мобильные и экономичные по времени платформы, объединяющие дистанционное зондирование с робототехникой и технологией беспилотных авиационных систем для высокопроизводительных приложений фенотипирования растений на больших полевых площадях. Современные селекционные программы по газонным травам продолжат исследовать, разрабатывать и внедрять технологии дистанционного зондирования для оценки большего числа генотипов и идентификации элитной зародышевой плазмы. В совокупности эти усилия повысят эффективность разработки сортов и помогут селекционерам создавать улучшенные сорта газонных трав, отвечающие текущим и будущим потребностям индустрии газонных трав. В этом обзоре представлен обзор наземных и воздушных платформ фенотипирования растений с особым акцентом на применение в селекционной практике газонных трав. Аналогичным образом обсуждаются технологии визуализации, которые использовались в различных селекционных программах растений, с указанием того, как эти технологии могут быть применимы к селекционным программам газонных трав.
**Цитирование:** Vines PL, Zhang J. 2022. High-throughput plant phenotyping for improved turfgrass breeding applications. Grass Research 2:1 https://doi.org/10.48130/GR-2022-0001
Введение
Газонные травы используются во всех обитаемых регионах мира для домашних газонов, спортивных полей и газонов гольф-курсов, парков и рекреационных зон, а также придорожной растительности. Кроме того, производство семян и дернины газонных трав вносит значительный экономический, экологический и природоохранный вклад в газонную индустрию. По оценкам, поддерживаемые газонные травы в США покрывают примерно 20 млн гектаров управляемых земель. Годовая экономическая ценность индустрии газонных трав составляет примерно 60 млрд долларов США, что вносит большой вклад в национальную экономику. Ценность газонных трав продолжает расти благодаря высокому спросу на использование в ландшафтных, рекреационных и спортивных зонах, а также благодаря экологическим и эстетическим преимуществам газонных трав, таким как регулирование температуры, предотвращение эрозии почвы, снижение шума и загрязнения воздуха и повышение стоимости недвижимости.
Масштабные усилия в селекции газонных трав привели к созданию устойчивых, привлекательных сортов с улучшенными характеристиками качества газона, устойчивостью к вредителям и стрессам и сниженными требованиями к уходу. В настоящее время селекционные цели сосредоточены на повышении устойчивости к абиотическим стрессовым факторам, таким как засуха, жара, холод и засоление, и к биотическим стрессам, таким как болезни и насекомые. Кроме того, усилия направлены на создание трав, которые будут демонстрировать высокие результаты при ограниченном внесении удобрений, орошении, пестицидах и скашивании. Селекционеры видов, размножаемых семенами, продолжают фокусироваться на улучшении характеристик урожайности семян и идентификации трав с устойчивостью к болезням семенного производства, таким как стеблевая ржавчина, вызываемая *Puccinia graminis*, тогда как для видов, размножаемых дерниной, селекционеры сосредоточены на разработке сортов с улучшенной способностью к дернообразованию. В дополнение к вышеупомянутым целям селекционеры работают над сохранением высоких характеристик качества газона, которые были выведены у всех основных видов газонных трав к настоящему времени.
Современные селекционные программы стремятся включать передовые селекционные стратегии, такие как секвенирование ДНК и высокопроизводительное фенотипирование, вместе с традиционными селекционными стратегиями для идентификации и отбора зародышевой плазмы и генов, представляющих интерес. В последние годы методы секвенирования ДНК и молекулярной биологии быстро развивались, и, как следствие, фенотипирование растений в настоящее время является узким местом в процессе продвижения селекционных программ. Недавние достижения в дистанционном зондировании предложили улучшенные, неразрушающие подходы к фенотипированию растений. Эти достижения были объединены с улучшениями в робототехнике и технологии беспилотных авиационных систем (БПЛА) для создания мобильных, экономичных по времени платформ для дистанционных датчиков, которые способствовали высокопроизводительным приложениям фенотипирования растений на больших полях (рис. 1).
Использование наземных и воздушных платформ и технологий визуализации для высокопроизводительных приложений фенотипирования ранее было подробно рассмотрено. В этом обзоре представлен обзор наземных и воздушных платформ фенотипирования растений с особым акцентом на применение в селекционной практике газонных трав. Аналогичным образом обсуждаются технологии визуализации, которые использовались в различных селекционных программах растений, с указанием того, как эти технологии могут быть применимы к селекционным программам газонных трав.
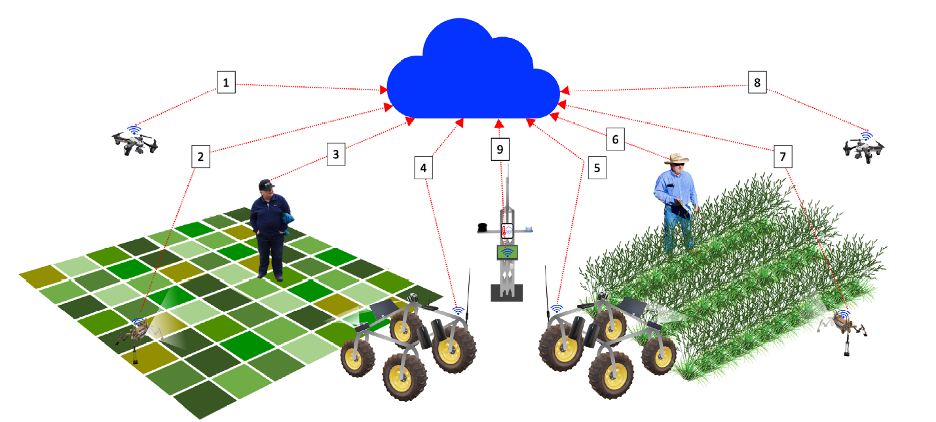
Рис. 1. Обзор инструментов высокопроизводительного фенотипирования для современных селекционных программ газонных трав. 1: БПЛА для сбора данных дистанционного зондирования на делянках подкошенного газона; 2: наземный робот для сбора данных проксимального зондирования на делянках подкошенного газона; 3: селекционер газонных трав для визуальной оценки и контроля различных практик сбора данных на делянках подкошенного газона; 4: наземное транспортное средство для сбора данных проксимального зондирования на делянках подкошенного газона; 5: наземное транспортное средство для сбора данных проксимального зондирования в питомниках газонных трав; 6: селекционер газонных трав для визуальной оценки и контроля различных практик сбора данных в питомниках газонных трав; 7: наземный робот для сбора данных проксимального зондирования в питомниках газонных трав; 8: БПЛА для сбора данных дистанционного зондирования в питомнике газонных трав; 9: метеостанция для сбора данных об окружающей среде. Все данные хранятся и обрабатываются с помощью облачных вычислений.
Фенотипирование растений
Фенотип — это физический облик растения; он включает сложные признаки, связанные с архитектурой, ростом, развитием, физиологией, экологией, урожайностью и устойчивостью к абиотическим и биотическим стрессам [23,27]. Фенотипирование растений — это деятельность по оценке фенотипических признаков растений с целью ранжирования или сравнения зародышевой плазмы для идентификации элитных линий для селекционных целей [28]. Традиционно фенотипирование растений включало использование ручных и визуальных оценок, которые являются трудоёмкими, времязатратными и вариабельными из-за наблюдательской предвзятости и предпочтений [29]. Эти ограничения, в свете достижений генотипирования [30–32], привели к узкому месту фенотипирования в селекционных программах растений [15,33–36]. Однако многие селекционные программы объединили усилия биологических наук, компьютерных наук, математики, физики, науки о данных и статистики для разработки более эффективных методов фенотипирования; эта область исследований обычно известна как высокопроизводительное фенотипирование растений [37]. Подходы высокопроизводительного фенотипирования, применяемые в селекционных программах, состоят как из наземных, так и из воздушных платформ, оснащённых различными дистанционными датчиками для эффективного сбора количественных и геопространственных данных на больших географических территориях [38].
Наземные платформы фенотипирования растений
Наземное фенотипирование растений включает оценку фенотипов растений с использованием проксимальных датчиков, которые расположены близко к интересующим растениям [19]. Для этого применения датчики могут быть ручными или установленными на платформах фенотипирования, таких как стационарные башни, тросовые подвесы и наземные транспортные средства [39,40]. Ручные датчики удобны в использовании, но требуют длительного времени для фенотипирования больших полей, что может привести к значительной экологической вариации в процессе сбора данных [23,24,41]. Кроме того, сбор данных не всегда согласован между разными оценщиками, использующими ручные устройства, и это добавляет систематическую ошибку в результирующие наборы данных [42]. Ещё одним ограничением ручных датчиков является то, что одновременно может использоваться только один датчик, что не обеспечивает наилучшего решения для высокопроизводительного, экономичного по времени способа фенотипирования растений [23]. Стационарные башни и тросовые подвесы также приемлемы для некоторых приложений фенотипирования, но их использование ограничено такими аспектами, как невозможность охвата больших площадей поля и проблемы искажения угла, возникающие из-за единственной точки обзора и сбора данных на больших полях [22].
Было разработано несколько наземных платформ фенотипирования растений для различных селекционных приложений у таких культур, как хлопчатник (*Gossypium barbadense* L.) [43], кукуруза (*Zea mays* L.) [44], тритикале (*x Triticosecale* Wittmack L.) [45] и пшеница (*Triticum aestivum* L.) [46,47]. Эти наземные платформы варьируют от простых конструкций в виде толкаемых тележек до более сложных моторных тележек и способны вмещать несколько датчиков и других устройств регистрации данных [43,45,46,48–50]. Для газонных трав существуют различные типы наземных платформ с различными датчиками и камерами, используемыми в полевом фенотипировании (рис. 2). Исследователи продемонстрировали применимость наземных мобильных платформ для точного и прецизионного мониторинга таких характеристик, как влажность почвы [51–53], здоровье газонных трав [51–54] и симптомы болезней газонных трав [54]. Основное преимущество наземных платформ заключается в том, что они генерируют данные с высоким пространственным разрешением, которые необходимы для исследований в области растениеводства и селекционных программ. Однако полевые применения этих наземных подходов ограничены временем, необходимым для фенотипирования больших площадей, и тем фактом, что состояние почвы сразу после орошения или выпадения осадков может ограничивать доступ к наземным платформам [22–24,41].
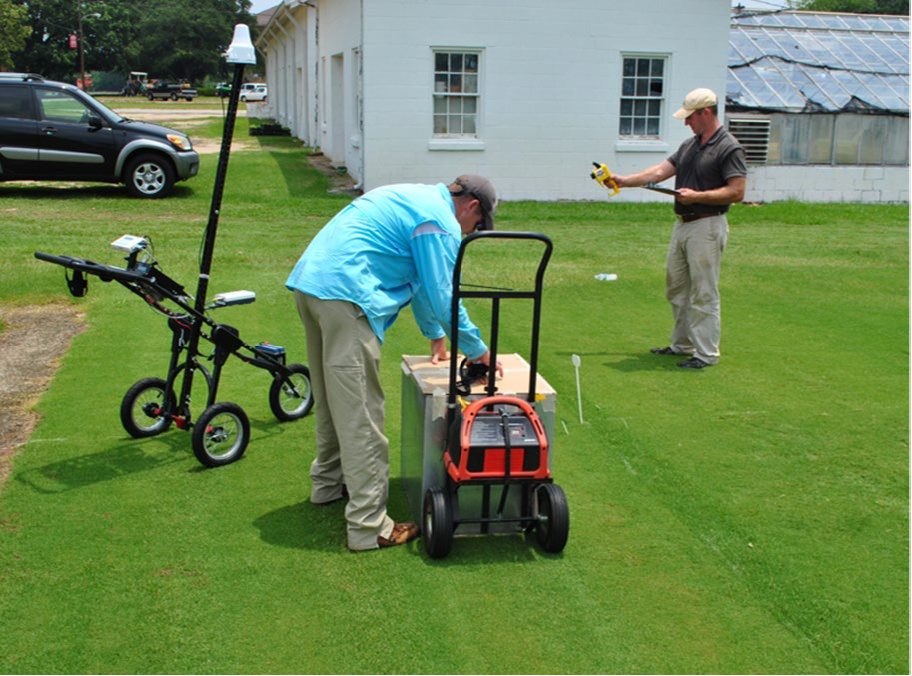
Рис. 2. Примеры наземных устройств фенотипирования, используемых в селекции и исследованиях газонных трав. Слева: толкаемая тележка с мультиспектральным датчиком; в центре: световой бокс с цифровой камерой; справа: ручной NDVI-метр. (Фото: Brian Schwartz).
Воздушные платформы фенотипирования растений
Воздушное фенотипирование растений включает оценку фенотипов растений с использованием воздушных дистанционных датчиков, которые расположены дальше от интересующих растений, чем проксимальные датчики [26]. Воздушное фенотипирование растений начался с использования традиционных пилотируемых транспортных средств, таких как небольшие самолёты, дирижабли и парашюты, которые все ещё остаются полезными для некоторых приложений фенотипирования сегодня [23]. Однако достижения в области БПЛА в последние годы быстро возросли, и эти платформы стали регулярно использоваться для приложений фенотипирования растений на основе дистанционного зондирования.
Традиционные воздушные транспортные средства, такие как небольшие самолёты и дирижабли, требуют присутствия человека на борту для эксплуатационных целей [23]. Эти транспортные средства имеют более высокую полезную нагрузку, чем БПЛА, но обычно требуют относительно более высоких рабочих высот и скоростей. Такие ограничения привели к широкому распространению технологии БПЛА. По определению, БПЛА состоит из транспортного средства, которое может перемещаться по воздуху без человека на борту для управления [55]. БПЛА обычно классифицируются как самолёты с фиксированным крылом или мультикоптеры. Выбор одной платформы вместо другой зависит от конкретного применения и доступных ресурсов, поскольку эти платформы сильно различаются по маневренности, начальным затратам, затратам на обслуживание, времени работы и полезной нагрузке [23].
БПЛА с фиксированным крылом по сравнению с мультикоптерными БПЛА имеют более высокие скорости полёта, более длительное время полёта и могут нести более тяжёлую полезную нагрузку [56]. Это означает, что системы с фиксированным крылом могут покрывать большую площадь земли и вмещать больше датчиков и других устройств регистрации данных на борту. Ограничения БПЛА с фиксированным крылом также связаны с высокими скоростями передвижения; операторы должны учитывать риски размытия изображения и обеспечивать совместимость бортовых датчиков с высокими скоростями передвижения [56]. Кроме того, самолёты с фиксированным крылом не могут зависать и, за исключением некоторых самолётов с фиксированным крылом, обладающих возможностями вертикального взлёта и посадки, требуют относительно больших площадей для взлёта и посадки [56]. Мультикоптерные БПЛА, с другой стороны, имеют более низкие скорости полёта, более короткое время полёта и не могут нести такую же тяжёлую полезную нагрузку, как системы с фиксированным крылом [57]. Способность мультикоптерных платформ поддерживать стабильное положение на более низких скоростях передвижения и на меньших высотах даёт им преимущество для использования в исследованиях растениеводства и селекционных программах [58].
Технологии дистанционного зондирования
Для приложений фенотипирования растений были исследованы различные технологии дистанционного зондирования. Многие из этих технологий основаны на взаимодействии растений со светом на длинах волн, охватывающих большую часть электромагнитного спектра (рис. 3). В следующих разделах представлены подробные описания визуализации в видимом свете, спектральной визуализации, инфракрасной тепловизионной съёмки и флуоресцентной визуализации.
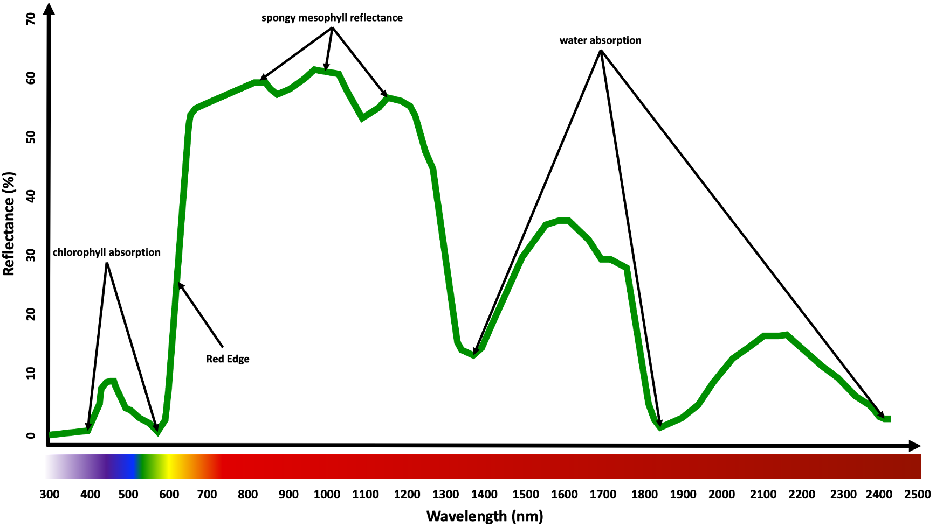
Рис. 3. Кривая отражения света растениями на длинах волн от 300 нм до 2500 нм. Показаны области поглощения хлорофиллом, красного края, отражения губчатого мезофилла и поглощения воды [23,169].

Рис. 4. Длины волн света в электромагнитном спектре, регистрируемые различными оптическими датчиками. Датчики визуализации в видимом свете — для 400–700 нм; датчики спектральной визуализации — для 400–2500 нм; датчики инфракрасной тепловизионной съёмки — для 7500–13 000 нм [17].
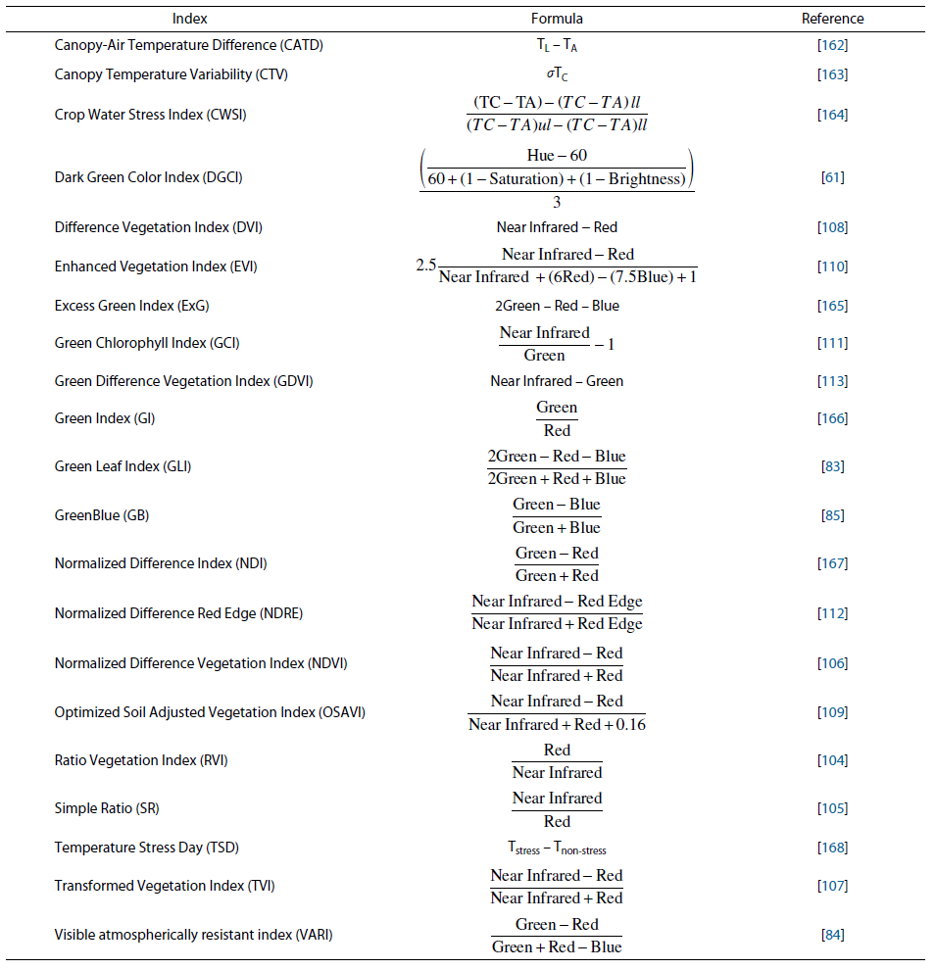
Таблица 1. Цветовые, температурные и вегетационные индексы, используемые в исследованиях дистанционного зондирования растений и селекционных приложениях.
Спектральная визуализация может быть далее классифицирована на мультиспектральную и гиперспектральную визуализацию (рис. 5). Мультиспектральная визуализация собирает дискретные данные отражения света примерно от 3 до 10 полос, где полосы обычно шире, чем при гиперспектральном зондировании [96]. Эти полосы обычно хорошо охарактеризованы и часто имеют описательные названия.
Гиперспектральная визуализация, с другой стороны, собирает непрерывные данные отражения света от десятков до тысяч полос. В этом случае полосы намного уже, чем при мультиспектральном зондировании, и они обычно не имеют описательных названий.
Пожалуй, наиболее заметной работой, полученной в результате исследований спектральной визуализации растений на сегодняшний день, стало выведение различных вегетационных индексов (табл. 1), которые рассчитываются на основе простых математических функций, таких как разности или отношения между спектральным отражением на двух или более спектральных полосах [97]. Вегетационные индексы оказались полезными для оценки содержания хлорофилла и производства биомассы [98], стресса и здоровья растений [99–101], а также питательного статуса [102] у растений.
Trenholm et al. [103] использовали ручной мультиспектральный радиометр Cropscan для измерения отражения газонных трав на семи длинах волн, которые впоследствии использовались для расчёта четырёх вегетационных индексов как индикаторов визуального качества газонных трав, плотности побегов и повреждения тканей побегов от механического износа. Это было одно из более ранних исследований, correlирующих данные отражения газонных трав с традиционными визуальными качественными оценками. Fitz-Rodriguez and Choi [97] обнаружили, что нормализованный разностный вегетационный индекс, индекс отношения растительности и разностный вегетационный индекс (табл. 1) хорошо коррелировали с визуальным качеством газонных трав при различных режимах орошения. Разработка новых и улучшенных вегетационных индексов была фокусом исследовательских проектов в течение многих лет, и такие исследования активно продолжаются в настоящее время [104–113]. Однако нормализованный разностный вегетационный индекс, впервые введённый Rouse et al. [106], был широко изучен и остаётся одним из наиболее широко используемых вегетационных индексов здоровья растений у различных видов растений, включая газонные травы [100,101,114,115].
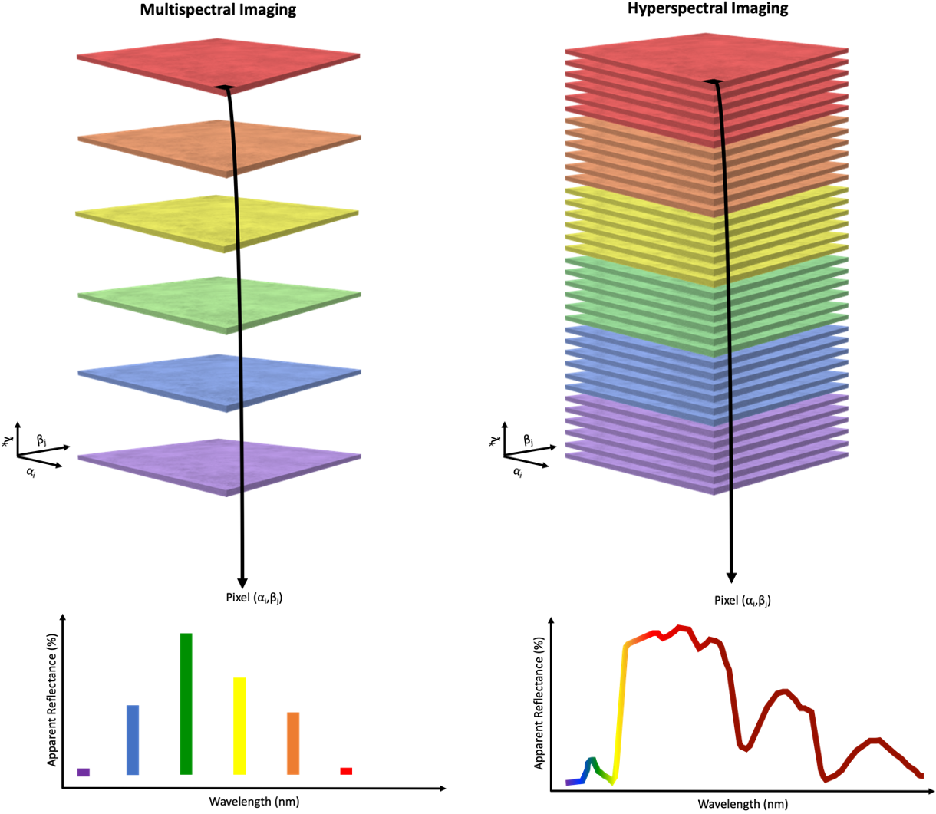
Рис. 5. Сравнение мультиспектральной и гиперспектральной визуализации. Дискретные данные отражения света генерируются мультиспектральными датчиками, тогда как непрерывные данные отражения света генерируются гиперспектральными датчиками [170].
Спектральная визуализация является перспективной технологией для высокопроизводительных приложений фенотипирования растений. Как упоминалось выше, эта технология адаптируема к наземным или воздушным платформам и предлагает возможность исследовать взаимодействия растений со светом за пределами диапазона видимого света. Многие реакции растений более активны вне диапазона видимого света; поэтому спектральная визуализация в ближнем инфракрасном и коротковолновом инфракрасном диапазонах даёт представление о многих поведенческих реакциях растений, которые не обнаруживаются платформами визуализации в видимом свете. Широкое внедрение технологий спектральной визуализации в исследованиях растениеводства и селекционных программах замедлилось из-за нескольких трудностей, которые решаются в текущих исследовательских проектах. Двумя наиболее заметными ограничениями спектральной визуализации являются большие объёмы генерируемых данных и начальные затраты, связанные с приобретением этих инструментов. Однако исследования и достижения в таких областях, как компьютерные науки и наука о данных, предлагают решения этих проблем.
Инфракрасная тепловизионная съёмка
Инфракрасная тепловизионная съёмка, также известная как длинноволновая инфракрасная визуализация, тепловая длинноволновая инфракрасная визуализация или инфракрасная визуализация переднего обзора, собирает данные отражения в дальнем инфракрасном и длинноволновом инфракрасном диапазонах длин волн, которые простираются от 7500 нм до 13 000 нм (рис. 4). За последние несколько десятилетий возрос интерес к использованию инфракрасных термометров для характеристики вызванного засухой и жарой водного стресса растений, исходя из концепции, что находящиеся в состоянии водного стресса пологи имеют более высокие температуры, чем хорошо политые пологи [116]. Однако, помимо физиологического статуса растений, на измерения температуры полога также могут влиять другие факторы, такие как обнажённая поверхность почвы, солнечная радиация и температура воздуха в момент наблюдения. Были разработаны индексы для нормализации измерений температуры полога с учётом этих типов экологических факторов (табл. 1).
Среди индексов, перечисленных в таблице 1, индекс водного стресса сельскохозяйственных культур является одним из наиболее часто используемых индексов в исследованиях по планированию орошения газонных трав. Jalali-Farahani et al. [117] сообщили, что полуденные оценки индекса водного стресса сельскохозяйственных культур у бермудской травы были связаны с процентом доступной извлекаемой воды в почве. Bijanzadeh et al. [118] ежемесячно контролировали индекс водного стресса сельскохозяйственных культур у бермудской травы, подвергнутой дефицитному орошению, на юге Ирана и пришли к выводу, что качество газонных трав можно поддерживать при сохранении сезонного индекса водного стресса сельскохозяйственных культур на уровне примерно 0,15. Однако одной из проблем является точное измерение верхнего и нижнего пределов разницы температур между пологом и воздухом; такие типы базовых значений варьируют в зависимости от различных почвенных и экологических условий [119] и могут быть динамичными в течение дня [120]. Была разработана модель для прогнозирования этих базовых значений у овсяницы тростниковой с использованием метеорологических факторов, таких как температура воздуха, солнечная радиация, дефицит давления паров и скорость ветра [121].
Другое ограничение, касающееся применения температуры полога, — это динамический характер измерения, которое сильно варьирует, если время сбора данных растягивается слишком надолго. Более ценную информацию о водном статусе растений можно получить, если сбор данных можно выполнить в течение нескольких минут. Инфракрасные тепловизионные камеры, установленные на БПЛА, обеспечили бы возможность сбора тепловизионных изображений на селекционных делянках газонных трав в течение нескольких минут. Более того, обнажённую почву среди растительности потенциально можно удалить, если объединить данные с RGB- и мультиспектральными изображениями. Для использования тепловизионных изображений на основе БПЛА необходимо преодолеть несколько препятствий, включая температурную калибровку, извлечение температуры полога и установление индикатора водного стресса сельскохозяйственных культур на основе температуры полога [122]. Раннее исследование было сообщено об использовании тепловизионных изображений на основе БПЛА для обнаружения раннего стресса от засухи у ползучей полевицы [85]. Исследователи обнаружили повышение температуры полога при 15% и 30% замещения эвапотранспирации до видимого снижения качества газона по сравнению с делянками со 100% ET. Необходимы дополнительные исследования для решения этих ограничений, связанных с использованием тепловизионных камер на БПЛА для обнаружения стресса от засухи у газонных трав.
Флуоресцентная визуализация
Флуоресценция — это излучаемый свет, генерируемый при поглощении коротковолнового излучения, и у растений хлорофилловый комплекс является наиболее распространённым флуоресцирующим механизмом. Когда хлоропласты облучаются актиничным или синим светом, часть света, поглощённого хлорофиллом, будет переизлучена в виде флуоресценции [123]. Доля поглощённого света, которая переизлучается, варьирует из-за метаболической способности растения к свету [124]. Эта флуоресценция является ценным показателем способности растения ассимилировать актиничный свет [125]. Более того, добавление коротких импульсов насыщающего синего света к актиничному свету полезно для оценки состояния растений по таким физиологическим параметрам, как нефотохимическое тушение и фотоассимиляция [23].
Флуоресцентная визуализация, также известная как визуализация флуоресценции хлорофилла, — это процедура получения изображений флуоресценции, излучаемой растениями при освещении видимым или ультрафиолетовым светом [126]. Эта методика обычно использует камеры на приборах с зарядовой связью, чувствительные к сигналам флуоресценции, генерируемым светодиодами, импульсными фонариками или импульсными лазерами [127]. Флуоресцентная визуализация обеспечивает эффективное средство для прижизненной оценки скорости электронного транспорта, степени нефотохимического тушения и эффективной и потенциальной квантовой эффективности фотосистемы II [128–130]. Были исследованы многие применения визуализации флуоресценции хлорофилла, включая раннее обнаружение атаки патогенов [131–135], повреждения гербицидами [136,137] и других абиотических и биотических стрессовых факторов [134,138–140].
Хотя флуоресцентная визуализация является перспективной методикой для оценки состояния здоровья растений, существует несколько ограничений, которые препятствовали её внедрению для высокопроизводительного фенотипирования растений в полевых условиях. Флуоресцентная визуализация требует, чтобы растения были адаптированы к темноте перед световым возбуждением, что означает, что сбор данных для каждого образца растения займёт несколько минут [126]. Кроме того, доступные в настоящее время системы флуоресцентной визуализации способны измерять флуоресценцию только с отдельных листьев; для высокопроизводительных приложений технология должна быть разработана для одновременной оценки множества растений. Ещё одним осложнением является то, что для работы различных световых и сенсорных компонентов систем флуоресцентной визуализации требуются значительные источники питания [141]. Чтобы эта технология была применима для высокопроизводительного фенотипирования растений, необходимо решить вопросы, связанные с надёжностью, воспроизводимостью и обработкой флуоресцентных изображений.
Другие технологии визуализации
Признаки растений, связанные с высотой и архитектурой полога, имеют высокий приоритет в селекционных целях и могут быть получены посредством трёхмерной реконструкции пологов растений [28]. LiDAR и ультразвуковые датчики оба классифицируются как дальномерные датчики, что означает, что они измеряют расстояние до ближайшего объекта путём испускания электромагнитного сигнала и вычисления разницы во времени между испусканием и приёмом сигнала для указания расстояния до цели [142]. Для LiDAR лазерный луч испускается в направлении цели, и отражённый свет анализируется [143]. Одним из преимуществ использования LiDAR является возможность предоставления структурной информации о растениях с высокой точностью по сравнению с другими датчиками благодаря затемнению обзора из надирного вида. Теоретически фенотипирование растений на основе LiDAR может предоставлять информацию от уровня листа до уровня полога, потенциально помогая диагностировать состояние растений и управление сельскохозяйственными культурами [143]. Растущая литература сообщает об использовании фенотипирования растений на основе LiDAR в пропашных культурах, таких как кукуруза [144], сорго [*Sorghum bicolor* (L.) Moench] [145], соя [*Glycine max* (L.) Merr.] [146] и хлопчатник [147], с фокусом на такие признаки, как высота растений, междурядья и биомасса.
Учитывая высокую стоимость и доступность интегрированной платформы, LiDAR менее исследован для фенотипирования растений, чем другие технологии. Ограниченные исследования изучали использование фенотипирования на основе LiDAR у газонных трав. Nguyen et al. [148] сообщили об использовании беспилотного наземного транспортного средства (DairyBioBot) и конвейера LiDAR для высокопроизводительного фенотипирования биомассы у кормового многолетнего райграса (*Lolium perenne* L.) с R² = 0,73 на уровне делянки при корреляции с наблюдениями на основе свежей массы. Тем не менее, применение LiDAR в фенотипировании на уровне отдельного растения перспективно в будущем, поскольку эта технология продолжает разрабатываться и становится более доступной и интегрированной в удобные для пользователя платформы.
Ультразвуковые датчики, как правило, более доступны по сравнению с LiDAR. Подобно LiDAR, ультразвуковые датчики могут использоваться для оценки геометрических параметров растений (например, высоты растений и объёма полога), если применяются соответствующие сбор и обработка данных. Были проведены исследования по использованию ультразвуковых датчиков для оценки высоты растений у хлопчатника [43], люцерны (*Medicago sativa* L.) и бермудской травы [149], а также пшеницы [150]. Yuan et al. [151] сравнили LiDAR, ультразвуковой датчик и RGB-камеру, установленные на БПЛА, при оценке высоты растений пшеницы и пришли к выводу, что LiDAR и RGB-камера на БПЛА дали наилучшие результаты. Таким образом, преимущество ультразвука не является выдающимся, но он обеспечивает альтернативу LiDAR при оценке высоты растений на наземном уровне, когда целевые растения слишком малы для применения БПЛА.
Заключение и перспективы
Селекционные программы растений значительно выиграли от недавних достижений в технологиях генотипирования ДНК. Однако оценка фенотипов растений стала ограничивающим фактором при скрининге большого числа растений в текущих селекционных программах. Достижения в технологиях дистанционного и проксимального зондирования привели к разработке и внедрению практик высокопроизводительного фенотипирования растений, что начинает повышать эффективность фенотипирования растений. Визуализация в видимом свете была наиболее широко используемым подходом дистанционного зондирования. Это относительно недорогое решение для фенотипирования для оценки таких признаков растений, как проективное покрытие и архитектура полога. Будущие исследовательские усилия по визуализации в видимом свете для приложений фенотипирования растений должны подчеркнуть необходимость улучшенных подходов к анализу для учёта проблем затенения и вариаций освещения, а также для облегчения трудностей, связанных с различением почвы и тканей растений.
Технологии спектральной визуализации расширились в последние годы и становятся всё более распространёнными в исследовательских усилиях в области растениеводства. Ожидается, что эта технология продолжит расширяться для дополнительных приложений фенотипирования растений. Селекционеры газонных трав уже начали экспериментировать с этой технологией и на данный момент получили многообещающие результаты. По мере развития технологии ожидается, что начальные затраты, связанные с приобретением оборудования, снизятся; это позволит большему числу селекционных программ растений использовать эту технологию. Исследовательские усилия должны продолжаться в разработке улучшенных вариантов обработки и хранения данных, чтобы лучше учитывать большие наборы данных, генерируемые с помощью этой технологии визуализации.
Тепловизионная и флуоресцентная визуализация — это две технологии, которые также адаптируются к полевым применениям. Хотя в настоящее время эти технологии не подходят для полевых селекционных приложений, исследователи экспериментируют с ними, чтобы определить их полезность для мониторинга здоровья растений и характеристик роста. По мере дальнейшего развития этих технологий ожидается, что они будут более широко использоваться в селекционных приложениях газонных трав. Кроме того, дальномерные датчики, такие как LiDAR, будут дополнительно разработаны для использования в оценке морфологических характеристик, таких как текстура листьев, ширина листьев и высота растений, для селекционных программ газонных трав.
В дополнение к инструментам фенотипирования, упомянутым в этом обзоре, исследуются различные другие технологии для эффективной оценки фенотипов корней растений как в контролируемой среде, так и в полевых условиях. Программы, такие как EZ Rhizo [152], IJ Rhizo [153], Root System Analyzer [154], Root Trace [155], Smart Root [156] и WhinRhizo [157], широко использовались для анализа архитектуры корней на основе изображений. Однако эти подходы не предлагают анализ корней in situ, поскольку они требуют очистки корней от почвы. Варианты оценки корней in situ включают использование мини-ризотронов, оснащённых камерами или сканерами для периодического сбора данных об архитектуре корней [158]. Этот подход не очень хорошо подходит для высокопроизводительных приложений и может вмещать только ограниченное число генотипов [159]. Другие перспективные подходы, исследуемые в настоящее время, включают неразрушающие методы, такие как магнитно-резонансная томография и рентгеновская компьютерная томография [160,161]. Разработка инструментов высокопроизводительного фенотипирования для характеристики работы корней в условиях стрессов, таких как засуха, питание насекомыми и болезни, будет ценным ресурсом для селекционных программ растений в будущем.
Современные селекционные программы по газонным травам продолжат исследовать, разрабатывать и внедрять технологии дистанционного зондирования для высокопроизводительных приложений фенотипирования растений. Эти технологии позволят селекционерам газонных трав оценивать большее число генотипов для эффективной идентификации элитной зародышевой плазмы. В совокупности эти усилия повысят эффективность разработки сортов и помогут селекционерам создавать улучшенные сорта газонных трав, отвечающие текущим и будущим потребностям индустрии газонных трав.
Благодарности
Авторы хотели бы выразить признательность Центру науки о газонных травах Ратгерского университета и Инициативе по исследованиям специализированных культур USDA-NIFA (номер гранта: 2019-51181-30472) за частичное финансирование этой работы.
Конфликт интересов
Авторы заявляют об отсутствии конфликта интересов.
ЛИТЕРАТУРА
1. Beard JB, Green RL. 1994. The role of turfgrasses in environmental protection and their benefits to humans. Journal of Environmental Quality 23:452–60.
2. Chawla SL, Roshni A, Patel M, Patil S, Shah HP. 2018. Turfgrass: A billion dollar industry. In Proceedings of the National Conference on Floriculture for Rural and Urban Prosperity in the Scenario of Climate Change-2018. pp. 30–35.
3. Milesi C, Running SW, Elvidge CD, Dietz JB, Tuttle BT, et al. 2005. Mapping and modeling the biogeochemical cycling of turf grasses in the United States. Environmental Management 36:426–38.
4. Haydu JJ, Hodges AW, Hall CR. 2009. Economic impacts of the turfgrass and lawncare industry in the United States. USDA, CES, University of Florida, IFAS. URL http://edis.ifas.ufl.edu/pdffiles/FE/FE63200.pdf (last accessed 14 March 2021).
5. Stier JC, Steinke K, Ervin EH, Higginson FR, McMaugh PE. 2013. Turfgrass benefits and issues. In Turfgrass: Biology, Use, and Management, eds. Stier JC, Horgan BP, Bonos SA. Agron. Monogr. 56. Madison, WI: ASA, CSSA, and SSSA. pp. 105–45 https://doi.org/10.2134/agronmonogr56.c3.
6. Meyer WA, Funk CR. 1989. Progress and benefits to humanity from breeding cool-season grasses for turf. In Contributions from breeding forage and turf grasses, eds. Sleper et al. CSSA Spec. Publ. 15. CSSA, Madison, WI. pp. 31–48 https://doi.org/10.2135/cssaspecpub15.c4.
7. Bonos SA, Huff DR. 2013. Cool-season grasses: biology and breeding. In Turfgrass: Biology, Use, and Management. Agron. Monogr, eds. Stier JC, Horgan BP, Bonos SA. Bonos. Madison, WI: ASA, CSSA, and SSSA. pp. 591–660 https://doi.org/10.2134/agronmonogr56.c17.
8. Hanna W, Raymer P, Schwartz B. 2013. Warm-season grasses: biology and breeding. In Turfgrass: Biology, Use, and Management. eds. Stier JC, Horgan BP, Bonos SA. Bonos. Agron. Monogr. 56. Madison, WI: ASA, CSSA, and SSSA. pp. 543–90 https://doi.org/10.2134/agronmonogr56.c16.
9. Meyer WA, Hoffman L, Bonos SA. 2017. Breeding cool-season turfgrass cultivars for stress tolerance and sustainability in a changing environment. International Turfgrass Society Research Journal 13:3–10.
10. Baxter LL, Schwartz BM. 2018. History of bermudagrass turfgrass breeding research in Tifton, GA. HortScience 53:1560–61.
11. Cobb JN, DeClercq G, Greenberg A, Clark R, McCouch S. 2013. Next-generation phenotyping: requirements and strategies for enhancing our understanding of genotype-phenotype relationships and its relevance to crop improvement. Theoretical and Applied Genetics 126:867–87.
12. Jiang GL. 2013. Molecular markers and marker-assisted breeding in plants. In Plant Breeding from Laboratories to Fields, ed. AndersenBRIjekaCroatiaInTechpp45–83 https://doi.org/10.5772/52583.
13. Chawade A, van Ham J, Blomquist H, Bagge O, Alexandersson E, et al. 2019. High-throughput field-phenotyping tools for plant breeding and precision agriculture. Agronomy 9:258.
14. Mir RR, Reynolds M, Pinto F, Khan MA, Bhat MA. 2019. High-throughput phenotyping for crop improvement in the genomics era. Plant Science 282:60–72.
15. Furbank RT, Tester M. 2011. Phenomics — technologies to relieve the phenotyping bottleneck. Trends in Plant Science 16:635–44.
16. Araus JL, Cairns JE. 2014. Field high-throughput phenotyping: the new crop breeding frontier. Trends in Plant Science 19:52–61.
17. Fahlgren N, Gehan MA, Baxter I. 2015. Lights, camera, action: high-throughput plant phenotyping is ready for a close-up. Current Opinion in Plant Biology 24:93–99.
18. Cabrera-Bosquet L, Sanchez C, Rosales A, Palacios-Rojas N, Araus JL. 2011. Near-Infrared Reflectance Spectroscopy (NIRS) assessment of β¹⁸O and nitrogen and ash contents for improved yield potential and drought adaptation in maize. Journal of Agricultural and Food Chemistry 59:467–74.
19. White JW, Andrade-Sanchez P, Gore MA, Bronson KF, Coffelt TA, et al. 2012. Field-based phenomics for plant genetics research. Field Crops Research 133:101–12.
20. Monneveux P, Ramirez DA, Pino MT. 2013. Drought tolerance in potato (S. tuberosum L.): Can we learn from drought tolerance research in cereals? Plant Science 205:76–86.
21. Walter A, Studer B, Kolliker R. 2012. Advanced phenotyping offers opportunities for improved breeding of forage and turf species. Annals of Botany 110:1271–79.
22. Deery D, Jimenez-Berni J, Jones H, Sirault X, Furbank R. 2014. Proximal remote sensing buggies and potential applications for field-based phenotyping. Agronomy 4:349–79.
23. Li L, Zhang Q, Huang D. 2014. A review of imaging techniques for plant phenotyping. Sensors 14:20078–111.
24. Sankaran S, Khot LR, Espinoza CZ, Jarolmasjed S, Sathuvalli VR, et al. 2015. Low-altitude, high-resolution aerial imaging systems for row and field crop phenotyping: A review. European Journal of Agronomy 70:112–23.
25. Zhang Y, Zhang N. 2018. Imaging technologies for plant high-throughput phenotyping: a review. Frontiers of Agricultural Science and Engineering 5:406–19.
26. Feng L, Chen S, Zhang C, Zhang Y, He Y. 2021. A comprehensive review on recent applications of unmanned aerial vehicle remote sensing with various sensors for high-throughput plant phenotyping. Computers and Electronics in Agriculture 182:106033.
27. Mahner M, Kary M. 1997. What exactly are genomes, genotypes and phenotypes? And what about phenomena? Journal of Theoretical Biology 186:55–63.
28. Fiorani F, Schurr U. 2013. Future scenarios for plant phenotyping. Annual Review of Plant Biology 64:267–291.
29. Rahaman M, Chen D, Gillani Z, Klukas C, Chen M. 2015. Advanced phenotyping and phenotype data analysis for the study of plant growth and development. Frontiers in Plant Science 6:619.
30. Yano MM, Tuberosa R. 2009. Genome studies and molecular genetics — from sequence to crops: genomics comes of age. Current Opinion in Plant Biology 12:103–6.
31. Tester M, Langridge P. 2010. Breeding technologies to increase crop production in a changing world. Science 327:818–22.
32. Schneeberger K, Weigel D. 2011. Fast-forward genetics enabled by new sequencing technologies. Trends in Plant Science 16:282–88.
33. Finkel E. 2009. With 'phenomics', plant scientists hope to shift breeding into overdrive. Science 325:380–81.
34. Furbank RT. 2009. Plant phenomics: from gene to form and function. Functional Plant Biology 36:vi–vi.
35. Houle D, Govindaraju DR, Omholt S. 2010. Phenomics: the next challenge. Nature Reviews Genetics 11:855–66.
36. Fiorani F, Rascher U, Jahnke S, Schurr U. 2012. Imaging plants dynamics in heterogenic environments. Current Opinion in Biotechnology 23:227–35.
37. Hartmann A, Czauderna T, Hoffmann R, Stein N, Schreiber F. 2011. HTPheno: an image analysis pipeline for high-throughput plant phenotyping. BMC Bioinformatics 12:148.
38. Chen D, Neumann K, Friedel S, Kilian B, Chen M, et al. 2014. Dissecting the phenotypic components of crop plant growth and drought responses based on high-throughput image analysis. The Plant Cell 26:4636–55.
39. Naito H, Ogawa S, Valencia MO, Mohri H, Urano Y, et al. 2017. Estimating rice yield related traits and quantitative trait loci analysis under different nitrogen treatments using a simple tower-based field phenotyping system with modified single-lens reflex cameras. ISPRS Journal of Photogrammetry and Remote Sensing 125:50–62.
40. Shafiekhani A, Kadam S, Fritschi FB, DeSouza GN. 2017. Vinobot and vinoculer: two robotic platforms for high-throughput field phenotyping. Sensors 17:214.
41. Yang G, Liu J, Zhao C, Li Z, Huang Y, et al. 2017. Unmanned aerial vehicle remote sensing for field-based crop phenotyping: current status and perspectives. Frontiers in Plant Science 8:1111.
42. Berni JAJ, Zarco-Tejada PJ, Suarez L, Ferreres E. 2009. Thermal and narrowband multispectral remote sensing for vegetation monitoring from an unmanned aerial vehicle. IEEE Transactions on Geoscience and Remote Sensing 47:722–38.
43. Andrade-Sanchez P, Gore MA, Heun JT, Thorp KR, Carmo-Silva AE, et al. 2013. Development and evaluation of a field-based high-throughput phenotyping platform. Functional Plant Biology 41:68–79.
44. Montes JM, Technow F, Dhillon BS, Mauch F, Melchinger AE.
46. Comar A, Burger P, de Solan B, Baret F, Daumard F, et al. 2012. A semi-automatic system for high throughput phenotyping wheat cultivars in-field conditions: Description and first results. Functional Plant Biology 39:914–924.
47. Crain JL, Wei Y, Barker J III, Thompson SM, Alderman PD, et al. 2016. Development and deployment of a portable field phenotyping platform. Crop Science 56:965–75.
48. Ruckelshausen A, Biber P, Dorna M, Gremmes H, Klose R, et al. 2009. BoniRob — an autonomous field robot platform for individual plant phenotyping. Precision Agriculture 9:841–47.
49. Jensen K, Nielsen SH, Joergensen RN, Boegild A, Jacobsen NJ, et al. 2013. A low cost, modular robotics tool carrier for precision agriculture research. Proceedings of the 11th International Conference on Precision Agriculture, Indianapolis, IN, USA, 15–18 Jul 2012. USA: International Society of Precision Agriculture.
50. White JW, Conley MM. 2012. A flexible, low-cost cart for proximal sensing. Crop Science 53:1646–49.
51. Stowell L, Gelernter W. 2008. Evaluation of a Genomics EM38 and NTech GreenSeeker sensor array for use in precision turfgrass management. Abstracts, GSA-SSSA-ASA-CSSA-GCAGS International Annual Meeting, Houston, TX. pp. 5–9 http://acs.congress.com/crops/2008am/webprogram/Paper45119.html.
52. Carrow RN, Krum JM, Flitcroft I, Cline V. 2010. Precision turfgrass management: Challenges and field applications for mapping turfgrass soil and stress. Precision Agriculture 11:115–34.
53. Krum JM, Carrow RN, Karnok K. 2010. Spatial mapping of complex turfgrass sites: Site-specific management units and protocols. Crop Science 50:301–15.
54. Booth JC, Sullivan D, Askew SA, Kochersberger K, McCall DS. 2021. Investigating targeted spring dead spot management via aerial mapping and precision-guided fungicide applications. Crop Science 61:3134–44.
55. Eisenbeiss H. 2004. A mini unmanned aerial vehicle (UAV): system overview and image acquisition. International Archives of Photogrammetry, Remote Sensing and Spatial Information Sciences 36:1–7.
56. Boon MA, Drijfhout AP, Tesfemichel S. 2017. Comparison of a fixed-wing and multi-rotor uav for environmental mapping applications: A case study. The International Archives of the Photogrammetry, Remote Sensing and Spatial Information Sciences 42:47–54.
57. Cai G, Dias J, Seneviratne L. 2014. A survey of small scale unmanned aerial vehicles: Recent advances and future development trends. Unmanned Systems 2:175–99.
58. Thamm FP, Brieger N, Neitzke KP, Meyer M, Jansen R, Monninghof M. 2015. SONGBIRD — an innovative UAS combining the advantages of fixed wing and multi rotor UAS. The International Archives of the Photogrammetry, Remote Sensing and Spatial Information Sciences 40:345–49.
59. Hayes DJ, Sader SA. 2001. Comparison of change-detection techniques for monitoring tropical forest clearing and vegetation regrowth in a time series. Photogrammetric Engineering and Remote Sensing 67:1067–75.
60. Richardson MD, Karcher DE, Purcell LC. 2001. Quantifying turfgrass cover using digital image analysis. Crop Science 41:1884–88.
61. Karcher DE, Richardson MD. 2003. Quantifying turfgrass color using digital image analysis. Crop Science 43:943–51.
62. Madec S, Baret F, De Solan B, Thomas S, Dutartre D, Jezequel S, Hemmerle M, Colombeau G, Comar A. 2017. High-throughput phenotyping of plant height: comparing unmanned aerial vehicles and ground LiDAR estimates. Frontiers in Plant Science 8:2002.
63. Zhang J, Maleski J, Schwartz B, Dunn D, Mailhot D, Ni X, Harris-Shultz K, Knoll J, Toews M. 2021. Assessing spatio-temporal patterns of sugarcane aphid (Hemiptera: Aphididae) infestations on silage sorghum yield using unmanned aerial systems (UAS). Crop Protection 146:105681.
64. Karcher DE, Richardson MD. 2013. Digital image analysis in turfgrass research. In: Turfgrass: Biology, Use, and Management, eds. Stier JC, Horgan BP, Bonos SA. Agron. Monogr. 56. Madison, WI: ASA, CSSA, and SSSA. p. 1133–49 https://doi.org/10.2134/agronmonogr56.c29.
65. Shaver BR, Richardson MD, McCalla JH, Karcher DE, Berger PJ. 2006. Dormant seeding bermudagrass cultivars in a transition-zone environment. Crop Science 46:1787–92.
66. Patton AJ, Volenec JJ, Reicher ZJ. 2007. Stolon growth and dry matter partitioning explain differences in zoysiagrass establishment rates. Crop Science 47:1237–45.
67. Schnell RW, Victor DM, White RH, Provin TL, Munster CL. 2009. Effects of composted biosolids and nitrogen on turfgrass establishment, sod properties, and nutrient export at harvest. HortScience 44:1746–1750.
68. Herrmann M, Goatley JM Jr, McCall DS, Askew SD. 2021. Establishment of dormant 'Latitude 36' bermudagrass sprigs in the transition zone. Crop, Forage & Turfgrass Management 7:e20087.
69. Karcher DE, Richardson MD, Hignight K, Rush D. 2008. Drought tolerance of tall fescue populations selected for high root/shoot ratios and summer survival. Crop Science 48:771–77.
70. Richardson MD, Karcher DE, Hignight K, Rush D. 2008. Drought tolerance and rooting capacity of Kentucky bluegrass cultivars. Crop Science 48:2429–36.
71. Githinji LJM, Dane JH, Walker RH. 2009. Water-use patterns of tall fescue and hybrid bluegrass cultivars subjected to ET-based irrigation scheduling. Irrigation Science 27:377–91.
72. McCall DS, Zhang X, Sullivan DG, Askew SD, Ervin EH. 2017. Enhanced soil moisture assessment using narrowband reflectance vegetation indices in creeping bentgrass. Crop Science 57:S-161–S-168.
73. Badzmierowski MJ, McCall DS, Evanylo G. 2019. Using hyperspectral and multispectral indices to detect water stress for an urban turfgrass system. Agronomy 9:439.
74. Sorochan JC, Karcher DE, Parham JM, Richardson MD. 2006. Segway and golf car wear on bermudagrass fairway turf. Applied Turfgrass Science 3:1–7.
75. Trappe JM, Richardson MD, Patton AJ. 2012. Species selection, pre-plant cultivation, and traffic affect overseding establishment in bermudagrass turf. Agronomy Journal 104:1130–35.
76. Ellram A, Horgan B, Hulke B. 2007. Mowing strategies and dew removal to minimize dollar spot on creeping bentgrass. Crop Science 47:2129–37.
77. Tomaso-Peterson M. 2008. Controlling spring dead spot of bermudagrass: Scientists at Mississippi State University conduct research to unravel this mysterious turfgrass disease. USGA Green Section Record 46:16–19.
78. Wong F, Chen CM, Stowell L. 2009. Effects of nitrogen and Primo Maxx on brown ring patch development: Best management practices are still being developed for brown ring patch, a recently discovered disease of Poa annua greens. Golf Course Management 77:117–121.
79. Richardson MD, Hignight KW, Walker RH, Rodgers CA, Rush D, McCalla JH, Karcher DE. 2007. Meadow fescue and tetraploid perennial ryegrass — Two new species for overseding dormant bermudagrass turf. Crop Sci. 47:83–90.
80. Okeyo DO, Fry JD, Bremmer D, Rajashekar CB, Kennelly M, et al. 2011. Freezing Tolerance and Seasonal Color of Experimental Zoysiagrasses. Crop Science 51:2858–63.
81. Xiang H, Tian L. 2011. Development of a low-cost agricultural remote sensing system based on an autonomous unmanned aerial vehicle (UAV). Biosystems Engineering 108:174–190.
82. Zhang J, Virk S, Porter W, Kenworthy K, Sullivan D, Schwartz B. 2019. Applications of unmanned aerial vehicle based imagery in turfgrass field trials. Frontiers in Plant Science 10:279.
83. Louhaichi M, Borman MM, Johnson DE. 2001. Spatially located platform and aerial [в исходном OCR записьобрывается].
84. Gitelson AA, Kaufman YJ, Stark R, Rundquist D. 2002. Novel algorithms for remote estimation of vegetation fraction. Remote Sensing of Environment 80:76–87.
85. Hong M, Bremer DJ, van der Merwe D. 2019. Using small unmanned aircraft systems for early detection of drought stress in turfgrass. Crop Science 59:2829–44.
86. Blackmer TM, Schepers JS, Varvel GE. 1994. Light reflectance compared with other nitrogen stress measurements in corn leaves. Agronomy Journal 86:934–38.
87. Gausman HW. 1977. Reflectance of leaf components. Remote Sensing of Environment 6:1–9.
88. Horler DNH, Dockray M, Barber J. 1983. The red edge of plant leaf reflectance. International Journal of Remote Sensing 4:273–88.
89. Peñuelas J, Filella I, Biel C, Serrano L, Save R. 1993. The reflectance at the 950–970 nm region as an indicator of plant water status. International Journal of Remote Sensing 14:1887–905.
90. Zarco-Tejada PJ, Rueda CA, Ustin SL. 2003. Water content estimation in vegetation with MODIS reflectance data and model inversion methods. Remote Sensing of Environment 85:109–24.
91. McCall DS, Sullivan DG, Zhang X, Martin SB, Wong A, et al. 2021. Influence of synthetic phthalocyanine pigments on light reflectance of creeping bentgrass. Crop Science 61:804–13.
92. Knipfing EB. 1970. Physical and physiological basis for the reflectance of visible and near-infrared radiation from vegetation. Remote Sensing of Environment 1:155–59.
93. Carter GA. 1991. Primary and secondary effects of water content on the spectral reflectance of leaves. American Journal of Botany 78:916–24.
94. Kou L, Labrie D, Chylek P. 1993. Refractive indices of water and ice in the 0.65- to 2.5-μm spectral range. Applied Optics 32:3531–40.
95. Munns R, James RA, Sirault XRR, Furbank RT, Jones HG. 2010. New phenotyping methods for screening wheat and barley for beneficial responses to water deficit. Journal of Experimental Botany 61:3499–3507.
96. Govender M, Chetty K, Bulcock H. 2007. A review of hyperspectral remote sensing and its application in vegetation and water resource studies. Water SA 33:145–51.
97. Fitz-Rodriguez E, Choi CY. 2002. Monitoring turfgrass quality using multispectral radiometry. Transactions of the ASAE 45:865–71.
98. Resop JP, Cundiff JS, Heatwole CD. 2011. Spatial analysis to site satellite storage locations for herbaceous biomass in the piedmont of the southeast. Applied Engineering in Agriculture 27:25–32.
99. Jiang Y, Duncan RR, Carrow RN. 2004. Assessment of low light tolerance of seashore paspalum and bermudagrass. Crop Science 44:587–94.
100. Jiang Y, Carrow RN. 2007. Broadband spectral reflectance models of turfgrass species and cultivars to drought stress. Crop Science 47:1611–18.
101. Zhang J, Unruh JB, Kenworthy K, Erickson J, Christensen CT, et al. 2016. Phenotypic plasticity and turf performance of zoysiagrass in response to reduced light intensities. Crop Science 56:1337–48.
102. Bell GE, Howell BM, Johnson GV, Raun WR, Solie JB, et al. 2004. Optical sensing of turfgrass chlorophyll content and tissue nitrogen. HortScience 39:1130–32.
103. Trenholm LE, Carrow RN, Duncan RR. 1999. Relationship of multispectral radiometry data to qualitative data in turfgrass research. Crop Science 39:763–69.
104. Jordan CF. 1969. Derivation of leaf-area index from quality of light on the forest floor. Ecology 50:663–66.
105. Birth GS, McVey GR. 1968. Measuring the color of growing turf with a reflectance spectrophotometer. Agronomy Journal 60:640–43.
Инфракрасная тепловизионная съёмка, также известная как длинноволновая инфракрасная визуализация, тепловая длинноволновая инфракрасная визуализация или инфракрасная визуализация переднего обзора, собирает данные отражения в дальнем инфракрасном и длинноволновом инфракрасном диапазонах длин волн, которые простираются от 7500 нм до 13 000 нм (рис. 4). За последние несколько десятилетий возрос интерес к использованию инфракрасных термометров для характеристики вызванного засухой и жарой водного стресса растений, исходя из концепции, что находящиеся в состоянии водного стресса пологи имеют более высокие температуры, чем хорошо политые пологи [116]. Однако, помимо физиологического статуса растений, на измерения температуры полога также могут влиять другие факторы, такие как обнажённая поверхность почвы, солнечная радиация и температура воздуха в момент наблюдения. Были разработаны индексы для нормализации измерений температуры полога с учётом этих типов экологических факторов (табл. 1).
Среди индексов, перечисленных в таблице 1, индекс водного стресса сельскохозяйственных культур является одним из наиболее часто используемых индексов в исследованиях по планированию орошения газонных трав. Jalali-Farahani et al. [117] сообщили, что полуденные оценки индекса водного стресса сельскохозяйственных культур у бермудской травы были связаны с процентом доступной извлекаемой воды в почве. Bijanzadeh et al. [118] ежемесячно контролировали индекс водного стресса сельскохозяйственных культур у бермудской травы, подвергнутой дефицитному орошению, на юге Ирана и пришли к выводу, что качество газонных трав можно поддерживать при сохранении сезонного индекса водного стресса сельскохозяйственных культур на уровне примерно 0,15. Однако одной из проблем является точное измерение верхнего и нижнего пределов разницы температур между пологом и воздухом; такие типы базовых значений варьируют в зависимости от различных почвенных и экологических условий [119] и могут быть динамичными в течение дня [120]. Была разработана модель для прогнозирования этих базовых значений у овсяницы тростниковой с использованием метеорологических факторов, таких как температура воздуха, солнечная радиация, дефицит давления паров и скорость ветра [121].
Другое ограничение, касающееся применения температуры полога, — это динамический характер измерения, которое сильно варьирует, если время сбора данных растягивается слишком надолго. Более ценную информацию о водном статусе растений можно получить, если сбор данных можно выполнить в течение нескольких минут. Инфракрасные тепловизионные камеры, установленные на БПЛА, обеспечили бы возможность сбора тепловизионных изображений на селекционных делянках газонных трав в течение нескольких минут. Более того, обнажённую почву среди растительности потенциально можно удалить, если объединить данные с RGB- и мультиспектральными изображениями. Для использования тепловизионных изображений на основе БПЛА необходимо преодолеть несколько препятствий, включая температурную калибровку, извлечение температуры полога и установление индикатора водного стресса сельскохозяйственных культур на основе температуры полога [122]. Раннее исследование было сообщено об использовании тепловизионных изображений на основе БПЛА для обнаружения раннего стресса от засухи у ползучей полевицы [85]. Исследователи обнаружили повышение температуры полога при 15% и 30% замещения эвапотранспирации до видимого снижения качества газона по сравнению с делянками со 100% ET. Необходимы дополнительные исследования для решения этих ограничений, связанных с использованием тепловизионных камер на БПЛА для обнаружения стресса от засухи у газонных трав.
Флуоресцентная визуализация
Флуоресценция — это излучаемый свет, генерируемый при поглощении коротковолнового излучения, и у растений хлорофилловый комплекс является наиболее распространённым флуоресцирующим механизмом. Когда хлоропласты облучаются актиничным или синим светом, часть света, поглощённого хлорофиллом, будет переизлучена в виде флуоресценции [123]. Доля поглощённого света, которая переизлучается, варьирует из-за метаболической способности растения к свету [124]. Эта флуоресценция является ценным показателем способности растения ассимилировать актиничный свет [125]. Более того, добавление коротких импульсов насыщающего синего света к актиничному свету полезно для оценки состояния растений по таким физиологическим параметрам, как нефотохимическое тушение и фотоассимиляция [23].
Флуоресцентная визуализация, также известная как визуализация флуоресценции хлорофилла, — это процедура получения изображений флуоресценции, излучаемой растениями при освещении видимым или ультрафиолетовым светом [126]. Эта методика обычно использует камеры на приборах с зарядовой связью, чувствительные к сигналам флуоресценции, генерируемым светодиодами, импульсными фонариками или импульсными лазерами [127]. Флуоресцентная визуализация обеспечивает эффективное средство для прижизненной оценки скорости электронного транспорта, степени нефотохимического тушения и эффективной и потенциальной квантовой эффективности фотосистемы II [128–130]. Были исследованы многие применения визуализации флуоресценции хлорофилла, включая раннее обнаружение атаки патогенов [131–135], повреждения гербицидами [136,137] и других абиотических и биотических стрессовых факторов [134,138–140].
Хотя флуоресцентная визуализация является перспективной методикой для оценки состояния здоровья растений, существует несколько ограничений, которые препятствовали её внедрению для высокопроизводительного фенотипирования растений в полевых условиях. Флуоресцентная визуализация требует, чтобы растения были адаптированы к темноте перед световым возбуждением, что означает, что сбор данных для каждого образца растения займёт несколько минут [126]. Кроме того, доступные в настоящее время системы флуоресцентной визуализации способны измерять флуоресценцию только с отдельных листьев; для высокопроизводительных приложений технология должна быть разработана для одновременной оценки множества растений. Ещё одним осложнением является то, что для работы различных световых и сенсорных компонентов систем флуоресцентной визуализации требуются значительные источники питания [141]. Чтобы эта технология была применима для высокопроизводительного фенотипирования растений, необходимо решить вопросы, связанные с надёжностью, воспроизводимостью и обработкой флуоресцентных изображений.
Другие технологии визуализации
Признаки растений, связанные с высотой и архитектурой полога, имеют высокий приоритет в селекционных целях и могут быть получены посредством трёхмерной реконструкции пологов растений [28]. LiDAR и ультразвуковые датчики оба классифицируются как дальномерные датчики, что означает, что они измеряют расстояние до ближайшего объекта путём испускания электромагнитного сигнала и вычисления разницы во времени между испусканием и приёмом сигнала для указания расстояния до цели [142]. Для LiDAR лазерный луч испускается в направлении цели, и отражённый свет анализируется [143]. Одним из преимуществ использования LiDAR является возможность предоставления структурной информации о растениях с высокой точностью по сравнению с другими датчиками благодаря затемнению обзора из надирного вида. Теоретически фенотипирование растений на основе LiDAR может предоставлять информацию от уровня листа до уровня полога, потенциально помогая диагностировать состояние растений и управление сельскохозяйственными культурами [143]. Растущая литература сообщает об использовании фенотипирования растений на основе LiDAR в пропашных культурах, таких как кукуруза [144], сорго [*Sorghum bicolor* (L.) Moench] [145], соя [*Glycine max* (L.) Merr.] [146] и хлопчатник [147], с фокусом на такие признаки, как высота растений, междурядья и биомасса.
Учитывая высокую стоимость и доступность интегрированной платформы, LiDAR менее исследован для фенотипирования растений, чем другие технологии. Ограниченные исследования изучали использование фенотипирования на основе LiDAR у газонных трав. Nguyen et al. [148] сообщили об использовании беспилотного наземного транспортного средства (DairyBioBot) и конвейера LiDAR для высокопроизводительного фенотипирования биомассы у кормового многолетнего райграса (*Lolium perenne* L.) с R² = 0,73 на уровне делянки при корреляции с наблюдениями на основе свежей массы. Тем не менее, применение LiDAR в фенотипировании на уровне отдельного растения перспективно в будущем, поскольку эта технология продолжает разрабатываться и становится более доступной и интегрированной в удобные для пользователя платформы.
Ультразвуковые датчики, как правило, более доступны по сравнению с LiDAR. Подобно LiDAR, ультразвуковые датчики могут использоваться для оценки геометрических параметров растений (например, высоты растений и объёма полога), если применяются соответствующие сбор и обработка данных. Были проведены исследования по использованию ультразвуковых датчиков для оценки высоты растений у хлопчатника [43], люцерны (*Medicago sativa* L.) и бермудской травы [149], а также пшеницы [150]. Yuan et al. [151] сравнили LiDAR, ультразвуковой датчик и RGB-камеру, установленные на БПЛА, при оценке высоты растений пшеницы и пришли к выводу, что LiDAR и RGB-камера на БПЛА дали наилучшие результаты. Таким образом, преимущество ультразвука не является выдающимся, но он обеспечивает альтернативу LiDAR при оценке высоты растений на наземном уровне, когда целевые растения слишком малы для применения БПЛА.
Заключение и перспективы
Селекционные программы растений значительно выиграли от недавних достижений в технологиях генотипирования ДНК. Однако оценка фенотипов растений стала ограничивающим фактором при скрининге большого числа растений в текущих селекционных программах. Достижения в технологиях дистанционного и проксимального зондирования привели к разработке и внедрению практик высокопроизводительного фенотипирования растений, что начинает повышать эффективность фенотипирования растений. Визуализация в видимом свете была наиболее широко используемым подходом дистанционного зондирования. Это относительно недорогое решение для фенотипирования для оценки таких признаков растений, как проективное покрытие и архитектура полога. Будущие исследовательские усилия по визуализации в видимом свете для приложений фенотипирования растений должны подчеркнуть необходимость улучшенных подходов к анализу для учёта проблем затенения и вариаций освещения, а также для облегчения трудностей, связанных с различением почвы и тканей растений.
Технологии спектральной визуализации расширились в последние годы и становятся всё более распространёнными в исследовательских усилиях в области растениеводства. Ожидается, что эта технология продолжит расширяться для дополнительных приложений фенотипирования растений. Селекционеры газонных трав уже начали экспериментировать с этой технологией и на данный момент получили многообещающие результаты. По мере развития технологии ожидается, что начальные затраты, связанные с приобретением оборудования, снизятся; это позволит большему числу селекционных программ растений использовать эту технологию. Исследовательские усилия должны продолжаться в разработке улучшенных вариантов обработки и хранения данных, чтобы лучше учитывать большие наборы данных, генерируемые с помощью этой технологии визуализации.
Тепловизионная и флуоресцентная визуализация — это две технологии, которые также адаптируются к полевым применениям. Хотя в настоящее время эти технологии не подходят для полевых селекционных приложений, исследователи экспериментируют с ними, чтобы определить их полезность для мониторинга здоровья растений и характеристик роста. По мере дальнейшего развития этих технологий ожидается, что они будут более широко использоваться в селекционных приложениях газонных трав. Кроме того, дальномерные датчики, такие как LiDAR, будут дополнительно разработаны для использования в оценке морфологических характеристик, таких как текстура листьев, ширина листьев и высота растений, для селекционных программ газонных трав.
В дополнение к инструментам фенотипирования, упомянутым в этом обзоре, исследуются различные другие технологии для эффективной оценки фенотипов корней растений как в контролируемой среде, так и в полевых условиях. Программы, такие как EZ Rhizo [152], IJ Rhizo [153], Root System Analyzer [154], Root Trace [155], Smart Root [156] и WhinRhizo [157], широко использовались для анализа архитектуры корней на основе изображений. Однако эти подходы не предлагают анализ корней in situ, поскольку они требуют очистки корней от почвы. Варианты оценки корней in situ включают использование мини-ризотронов, оснащённых камерами или сканерами для периодического сбора данных об архитектуре корней [158]. Этот подход не очень хорошо подходит для высокопроизводительных приложений и может вмещать только ограниченное число генотипов [159]. Другие перспективные подходы, исследуемые в настоящее время, включают неразрушающие методы, такие как магнитно-резонансная томография и рентгеновская компьютерная томография [160,161]. Разработка инструментов высокопроизводительного фенотипирования для характеристики работы корней в условиях стрессов, таких как засуха, питание насекомыми и болезни, будет ценным ресурсом для селекционных программ растений в будущем.
Современные селекционные программы по газонным травам продолжат исследовать, разрабатывать и внедрять технологии дистанционного зондирования для высокопроизводительных приложений фенотипирования растений. Эти технологии позволят селекционерам газонных трав оценивать большее число генотипов для эффективной идентификации элитной зародышевой плазмы. В совокупности эти усилия повысят эффективность разработки сортов и помогут селекционерам создавать улучшенные сорта газонных трав, отвечающие текущим и будущим потребностям индустрии газонных трав.
Благодарности
Авторы хотели бы выразить признательность Центру науки о газонных травах Ратгерского университета и Инициативе по исследованиям специализированных культур USDA-NIFA (номер гранта: 2019-51181-30472) за частичное финансирование этой работы.
Конфликт интересов
Авторы заявляют об отсутствии конфликта интересов.
ЛИТЕРАТУРА
1. Beard JB, Green RL. 1994. The role of turfgrasses in environmental protection and their benefits to humans. Journal of Environmental Quality 23:452–60.
2. Chawla SL, Roshni A, Patel M, Patil S, Shah HP. 2018. Turfgrass: A billion dollar industry. In Proceedings of the National Conference on Floriculture for Rural and Urban Prosperity in the Scenario of Climate Change-2018. pp. 30–35.
3. Milesi C, Running SW, Elvidge CD, Dietz JB, Tuttle BT, et al. 2005. Mapping and modeling the biogeochemical cycling of turf grasses in the United States. Environmental Management 36:426–38.
4. Haydu JJ, Hodges AW, Hall CR. 2009. Economic impacts of the turfgrass and lawncare industry in the United States. USDA, CES, University of Florida, IFAS. URL http://edis.ifas.ufl.edu/pdffiles/FE/FE63200.pdf (last accessed 14 March 2021).
5. Stier JC, Steinke K, Ervin EH, Higginson FR, McMaugh PE. 2013. Turfgrass benefits and issues. In Turfgrass: Biology, Use, and Management, eds. Stier JC, Horgan BP, Bonos SA. Agron. Monogr. 56. Madison, WI: ASA, CSSA, and SSSA. pp. 105–45 https://doi.org/10.2134/agronmonogr56.c3.
6. Meyer WA, Funk CR. 1989. Progress and benefits to humanity from breeding cool-season grasses for turf. In Contributions from breeding forage and turf grasses, eds. Sleper et al. CSSA Spec. Publ. 15. CSSA, Madison, WI. pp. 31–48 https://doi.org/10.2135/cssaspecpub15.c4.
7. Bonos SA, Huff DR. 2013. Cool-season grasses: biology and breeding. In Turfgrass: Biology, Use, and Management. Agron. Monogr, eds. Stier JC, Horgan BP, Bonos SA. Bonos. Madison, WI: ASA, CSSA, and SSSA. pp. 591–660 https://doi.org/10.2134/agronmonogr56.c17.
8. Hanna W, Raymer P, Schwartz B. 2013. Warm-season grasses: biology and breeding. In Turfgrass: Biology, Use, and Management. eds. Stier JC, Horgan BP, Bonos SA. Bonos. Agron. Monogr. 56. Madison, WI: ASA, CSSA, and SSSA. pp. 543–90 https://doi.org/10.2134/agronmonogr56.c16.
9. Meyer WA, Hoffman L, Bonos SA. 2017. Breeding cool-season turfgrass cultivars for stress tolerance and sustainability in a changing environment. International Turfgrass Society Research Journal 13:3–10.
10. Baxter LL, Schwartz BM. 2018. History of bermudagrass turfgrass breeding research in Tifton, GA. HortScience 53:1560–61.
11. Cobb JN, DeClercq G, Greenberg A, Clark R, McCouch S. 2013. Next-generation phenotyping: requirements and strategies for enhancing our understanding of genotype-phenotype relationships and its relevance to crop improvement. Theoretical and Applied Genetics 126:867–87.
12. Jiang GL. 2013. Molecular markers and marker-assisted breeding in plants. In Plant Breeding from Laboratories to Fields, ed. AndersenBRIjekaCroatiaInTechpp45–83 https://doi.org/10.5772/52583.
13. Chawade A, van Ham J, Blomquist H, Bagge O, Alexandersson E, et al. 2019. High-throughput field-phenotyping tools for plant breeding and precision agriculture. Agronomy 9:258.
14. Mir RR, Reynolds M, Pinto F, Khan MA, Bhat MA. 2019. High-throughput phenotyping for crop improvement in the genomics era. Plant Science 282:60–72.
15. Furbank RT, Tester M. 2011. Phenomics — technologies to relieve the phenotyping bottleneck. Trends in Plant Science 16:635–44.
16. Araus JL, Cairns JE. 2014. Field high-throughput phenotyping: the new crop breeding frontier. Trends in Plant Science 19:52–61.
17. Fahlgren N, Gehan MA, Baxter I. 2015. Lights, camera, action: high-throughput plant phenotyping is ready for a close-up. Current Opinion in Plant Biology 24:93–99.
18. Cabrera-Bosquet L, Sanchez C, Rosales A, Palacios-Rojas N, Araus JL. 2011. Near-Infrared Reflectance Spectroscopy (NIRS) assessment of β¹⁸O and nitrogen and ash contents for improved yield potential and drought adaptation in maize. Journal of Agricultural and Food Chemistry 59:467–74.
19. White JW, Andrade-Sanchez P, Gore MA, Bronson KF, Coffelt TA, et al. 2012. Field-based phenomics for plant genetics research. Field Crops Research 133:101–12.
20. Monneveux P, Ramirez DA, Pino MT. 2013. Drought tolerance in potato (S. tuberosum L.): Can we learn from drought tolerance research in cereals? Plant Science 205:76–86.
21. Walter A, Studer B, Kolliker R. 2012. Advanced phenotyping offers opportunities for improved breeding of forage and turf species. Annals of Botany 110:1271–79.
22. Deery D, Jimenez-Berni J, Jones H, Sirault X, Furbank R. 2014. Proximal remote sensing buggies and potential applications for field-based phenotyping. Agronomy 4:349–79.
23. Li L, Zhang Q, Huang D. 2014. A review of imaging techniques for plant phenotyping. Sensors 14:20078–111.
24. Sankaran S, Khot LR, Espinoza CZ, Jarolmasjed S, Sathuvalli VR, et al. 2015. Low-altitude, high-resolution aerial imaging systems for row and field crop phenotyping: A review. European Journal of Agronomy 70:112–23.
25. Zhang Y, Zhang N. 2018. Imaging technologies for plant high-throughput phenotyping: a review. Frontiers of Agricultural Science and Engineering 5:406–19.
26. Feng L, Chen S, Zhang C, Zhang Y, He Y. 2021. A comprehensive review on recent applications of unmanned aerial vehicle remote sensing with various sensors for high-throughput plant phenotyping. Computers and Electronics in Agriculture 182:106033.
27. Mahner M, Kary M. 1997. What exactly are genomes, genotypes and phenotypes? And what about phenomena? Journal of Theoretical Biology 186:55–63.
28. Fiorani F, Schurr U. 2013. Future scenarios for plant phenotyping. Annual Review of Plant Biology 64:267–291.
29. Rahaman M, Chen D, Gillani Z, Klukas C, Chen M. 2015. Advanced phenotyping and phenotype data analysis for the study of plant growth and development. Frontiers in Plant Science 6:619.
30. Yano MM, Tuberosa R. 2009. Genome studies and molecular genetics — from sequence to crops: genomics comes of age. Current Opinion in Plant Biology 12:103–6.
31. Tester M, Langridge P. 2010. Breeding technologies to increase crop production in a changing world. Science 327:818–22.
32. Schneeberger K, Weigel D. 2011. Fast-forward genetics enabled by new sequencing technologies. Trends in Plant Science 16:282–88.
33. Finkel E. 2009. With 'phenomics', plant scientists hope to shift breeding into overdrive. Science 325:380–81.
34. Furbank RT. 2009. Plant phenomics: from gene to form and function. Functional Plant Biology 36:vi–vi.
35. Houle D, Govindaraju DR, Omholt S. 2010. Phenomics: the next challenge. Nature Reviews Genetics 11:855–66.
36. Fiorani F, Rascher U, Jahnke S, Schurr U. 2012. Imaging plants dynamics in heterogenic environments. Current Opinion in Biotechnology 23:227–35.
37. Hartmann A, Czauderna T, Hoffmann R, Stein N, Schreiber F. 2011. HTPheno: an image analysis pipeline for high-throughput plant phenotyping. BMC Bioinformatics 12:148.
38. Chen D, Neumann K, Friedel S, Kilian B, Chen M, et al. 2014. Dissecting the phenotypic components of crop plant growth and drought responses based on high-throughput image analysis. The Plant Cell 26:4636–55.
39. Naito H, Ogawa S, Valencia MO, Mohri H, Urano Y, et al. 2017. Estimating rice yield related traits and quantitative trait loci analysis under different nitrogen treatments using a simple tower-based field phenotyping system with modified single-lens reflex cameras. ISPRS Journal of Photogrammetry and Remote Sensing 125:50–62.
40. Shafiekhani A, Kadam S, Fritschi FB, DeSouza GN. 2017. Vinobot and vinoculer: two robotic platforms for high-throughput field phenotyping. Sensors 17:214.
41. Yang G, Liu J, Zhao C, Li Z, Huang Y, et al. 2017. Unmanned aerial vehicle remote sensing for field-based crop phenotyping: current status and perspectives. Frontiers in Plant Science 8:1111.
42. Berni JAJ, Zarco-Tejada PJ, Suarez L, Ferreres E. 2009. Thermal and narrowband multispectral remote sensing for vegetation monitoring from an unmanned aerial vehicle. IEEE Transactions on Geoscience and Remote Sensing 47:722–38.
43. Andrade-Sanchez P, Gore MA, Heun JT, Thorp KR, Carmo-Silva AE, et al. 2013. Development and evaluation of a field-based high-throughput phenotyping platform. Functional Plant Biology 41:68–79.
44. Montes JM, Technow F, Dhillon BS, Mauch F, Melchinger AE.
46. Comar A, Burger P, de Solan B, Baret F, Daumard F, et al. 2012. A semi-automatic system for high throughput phenotyping wheat cultivars in-field conditions: Description and first results. Functional Plant Biology 39:914–924.
47. Crain JL, Wei Y, Barker J III, Thompson SM, Alderman PD, et al. 2016. Development and deployment of a portable field phenotyping platform. Crop Science 56:965–75.
48. Ruckelshausen A, Biber P, Dorna M, Gremmes H, Klose R, et al. 2009. BoniRob — an autonomous field robot platform for individual plant phenotyping. Precision Agriculture 9:841–47.
49. Jensen K, Nielsen SH, Joergensen RN, Boegild A, Jacobsen NJ, et al. 2013. A low cost, modular robotics tool carrier for precision agriculture research. Proceedings of the 11th International Conference on Precision Agriculture, Indianapolis, IN, USA, 15–18 Jul 2012. USA: International Society of Precision Agriculture.
50. White JW, Conley MM. 2012. A flexible, low-cost cart for proximal sensing. Crop Science 53:1646–49.
51. Stowell L, Gelernter W. 2008. Evaluation of a Genomics EM38 and NTech GreenSeeker sensor array for use in precision turfgrass management. Abstracts, GSA-SSSA-ASA-CSSA-GCAGS International Annual Meeting, Houston, TX. pp. 5–9 http://acs.congress.com/crops/2008am/webprogram/Paper45119.html.
52. Carrow RN, Krum JM, Flitcroft I, Cline V. 2010. Precision turfgrass management: Challenges and field applications for mapping turfgrass soil and stress. Precision Agriculture 11:115–34.
53. Krum JM, Carrow RN, Karnok K. 2010. Spatial mapping of complex turfgrass sites: Site-specific management units and protocols. Crop Science 50:301–15.
54. Booth JC, Sullivan D, Askew SA, Kochersberger K, McCall DS. 2021. Investigating targeted spring dead spot management via aerial mapping and precision-guided fungicide applications. Crop Science 61:3134–44.
55. Eisenbeiss H. 2004. A mini unmanned aerial vehicle (UAV): system overview and image acquisition. International Archives of Photogrammetry, Remote Sensing and Spatial Information Sciences 36:1–7.
56. Boon MA, Drijfhout AP, Tesfemichel S. 2017. Comparison of a fixed-wing and multi-rotor uav for environmental mapping applications: A case study. The International Archives of the Photogrammetry, Remote Sensing and Spatial Information Sciences 42:47–54.
57. Cai G, Dias J, Seneviratne L. 2014. A survey of small scale unmanned aerial vehicles: Recent advances and future development trends. Unmanned Systems 2:175–99.
58. Thamm FP, Brieger N, Neitzke KP, Meyer M, Jansen R, Monninghof M. 2015. SONGBIRD — an innovative UAS combining the advantages of fixed wing and multi rotor UAS. The International Archives of the Photogrammetry, Remote Sensing and Spatial Information Sciences 40:345–49.
59. Hayes DJ, Sader SA. 2001. Comparison of change-detection techniques for monitoring tropical forest clearing and vegetation regrowth in a time series. Photogrammetric Engineering and Remote Sensing 67:1067–75.
60. Richardson MD, Karcher DE, Purcell LC. 2001. Quantifying turfgrass cover using digital image analysis. Crop Science 41:1884–88.
61. Karcher DE, Richardson MD. 2003. Quantifying turfgrass color using digital image analysis. Crop Science 43:943–51.
62. Madec S, Baret F, De Solan B, Thomas S, Dutartre D, Jezequel S, Hemmerle M, Colombeau G, Comar A. 2017. High-throughput phenotyping of plant height: comparing unmanned aerial vehicles and ground LiDAR estimates. Frontiers in Plant Science 8:2002.
63. Zhang J, Maleski J, Schwartz B, Dunn D, Mailhot D, Ni X, Harris-Shultz K, Knoll J, Toews M. 2021. Assessing spatio-temporal patterns of sugarcane aphid (Hemiptera: Aphididae) infestations on silage sorghum yield using unmanned aerial systems (UAS). Crop Protection 146:105681.
64. Karcher DE, Richardson MD. 2013. Digital image analysis in turfgrass research. In: Turfgrass: Biology, Use, and Management, eds. Stier JC, Horgan BP, Bonos SA. Agron. Monogr. 56. Madison, WI: ASA, CSSA, and SSSA. p. 1133–49 https://doi.org/10.2134/agronmonogr56.c29.
65. Shaver BR, Richardson MD, McCalla JH, Karcher DE, Berger PJ. 2006. Dormant seeding bermudagrass cultivars in a transition-zone environment. Crop Science 46:1787–92.
66. Patton AJ, Volenec JJ, Reicher ZJ. 2007. Stolon growth and dry matter partitioning explain differences in zoysiagrass establishment rates. Crop Science 47:1237–45.
67. Schnell RW, Victor DM, White RH, Provin TL, Munster CL. 2009. Effects of composted biosolids and nitrogen on turfgrass establishment, sod properties, and nutrient export at harvest. HortScience 44:1746–1750.
68. Herrmann M, Goatley JM Jr, McCall DS, Askew SD. 2021. Establishment of dormant 'Latitude 36' bermudagrass sprigs in the transition zone. Crop, Forage & Turfgrass Management 7:e20087.
69. Karcher DE, Richardson MD, Hignight K, Rush D. 2008. Drought tolerance of tall fescue populations selected for high root/shoot ratios and summer survival. Crop Science 48:771–77.
70. Richardson MD, Karcher DE, Hignight K, Rush D. 2008. Drought tolerance and rooting capacity of Kentucky bluegrass cultivars. Crop Science 48:2429–36.
71. Githinji LJM, Dane JH, Walker RH. 2009. Water-use patterns of tall fescue and hybrid bluegrass cultivars subjected to ET-based irrigation scheduling. Irrigation Science 27:377–91.
72. McCall DS, Zhang X, Sullivan DG, Askew SD, Ervin EH. 2017. Enhanced soil moisture assessment using narrowband reflectance vegetation indices in creeping bentgrass. Crop Science 57:S-161–S-168.
73. Badzmierowski MJ, McCall DS, Evanylo G. 2019. Using hyperspectral and multispectral indices to detect water stress for an urban turfgrass system. Agronomy 9:439.
74. Sorochan JC, Karcher DE, Parham JM, Richardson MD. 2006. Segway and golf car wear on bermudagrass fairway turf. Applied Turfgrass Science 3:1–7.
75. Trappe JM, Richardson MD, Patton AJ. 2012. Species selection, pre-plant cultivation, and traffic affect overseding establishment in bermudagrass turf. Agronomy Journal 104:1130–35.
76. Ellram A, Horgan B, Hulke B. 2007. Mowing strategies and dew removal to minimize dollar spot on creeping bentgrass. Crop Science 47:2129–37.
77. Tomaso-Peterson M. 2008. Controlling spring dead spot of bermudagrass: Scientists at Mississippi State University conduct research to unravel this mysterious turfgrass disease. USGA Green Section Record 46:16–19.
78. Wong F, Chen CM, Stowell L. 2009. Effects of nitrogen and Primo Maxx on brown ring patch development: Best management practices are still being developed for brown ring patch, a recently discovered disease of Poa annua greens. Golf Course Management 77:117–121.
79. Richardson MD, Hignight KW, Walker RH, Rodgers CA, Rush D, McCalla JH, Karcher DE. 2007. Meadow fescue and tetraploid perennial ryegrass — Two new species for overseding dormant bermudagrass turf. Crop Sci. 47:83–90.
80. Okeyo DO, Fry JD, Bremmer D, Rajashekar CB, Kennelly M, et al. 2011. Freezing Tolerance and Seasonal Color of Experimental Zoysiagrasses. Crop Science 51:2858–63.
81. Xiang H, Tian L. 2011. Development of a low-cost agricultural remote sensing system based on an autonomous unmanned aerial vehicle (UAV). Biosystems Engineering 108:174–190.
82. Zhang J, Virk S, Porter W, Kenworthy K, Sullivan D, Schwartz B. 2019. Applications of unmanned aerial vehicle based imagery in turfgrass field trials. Frontiers in Plant Science 10:279.
83. Louhaichi M, Borman MM, Johnson DE. 2001. Spatially located platform and aerial [в исходном OCR записьобрывается].
84. Gitelson AA, Kaufman YJ, Stark R, Rundquist D. 2002. Novel algorithms for remote estimation of vegetation fraction. Remote Sensing of Environment 80:76–87.
85. Hong M, Bremer DJ, van der Merwe D. 2019. Using small unmanned aircraft systems for early detection of drought stress in turfgrass. Crop Science 59:2829–44.
86. Blackmer TM, Schepers JS, Varvel GE. 1994. Light reflectance compared with other nitrogen stress measurements in corn leaves. Agronomy Journal 86:934–38.
87. Gausman HW. 1977. Reflectance of leaf components. Remote Sensing of Environment 6:1–9.
88. Horler DNH, Dockray M, Barber J. 1983. The red edge of plant leaf reflectance. International Journal of Remote Sensing 4:273–88.
89. Peñuelas J, Filella I, Biel C, Serrano L, Save R. 1993. The reflectance at the 950–970 nm region as an indicator of plant water status. International Journal of Remote Sensing 14:1887–905.
90. Zarco-Tejada PJ, Rueda CA, Ustin SL. 2003. Water content estimation in vegetation with MODIS reflectance data and model inversion methods. Remote Sensing of Environment 85:109–24.
91. McCall DS, Sullivan DG, Zhang X, Martin SB, Wong A, et al. 2021. Influence of synthetic phthalocyanine pigments on light reflectance of creeping bentgrass. Crop Science 61:804–13.
92. Knipfing EB. 1970. Physical and physiological basis for the reflectance of visible and near-infrared radiation from vegetation. Remote Sensing of Environment 1:155–59.
93. Carter GA. 1991. Primary and secondary effects of water content on the spectral reflectance of leaves. American Journal of Botany 78:916–24.
94. Kou L, Labrie D, Chylek P. 1993. Refractive indices of water and ice in the 0.65- to 2.5-μm spectral range. Applied Optics 32:3531–40.
95. Munns R, James RA, Sirault XRR, Furbank RT, Jones HG. 2010. New phenotyping methods for screening wheat and barley for beneficial responses to water deficit. Journal of Experimental Botany 61:3499–3507.
96. Govender M, Chetty K, Bulcock H. 2007. A review of hyperspectral remote sensing and its application in vegetation and water resource studies. Water SA 33:145–51.
97. Fitz-Rodriguez E, Choi CY. 2002. Monitoring turfgrass quality using multispectral radiometry. Transactions of the ASAE 45:865–71.
98. Resop JP, Cundiff JS, Heatwole CD. 2011. Spatial analysis to site satellite storage locations for herbaceous biomass in the piedmont of the southeast. Applied Engineering in Agriculture 27:25–32.
99. Jiang Y, Duncan RR, Carrow RN. 2004. Assessment of low light tolerance of seashore paspalum and bermudagrass. Crop Science 44:587–94.
100. Jiang Y, Carrow RN. 2007. Broadband spectral reflectance models of turfgrass species and cultivars to drought stress. Crop Science 47:1611–18.
101. Zhang J, Unruh JB, Kenworthy K, Erickson J, Christensen CT, et al. 2016. Phenotypic plasticity and turf performance of zoysiagrass in response to reduced light intensities. Crop Science 56:1337–48.
102. Bell GE, Howell BM, Johnson GV, Raun WR, Solie JB, et al. 2004. Optical sensing of turfgrass chlorophyll content and tissue nitrogen. HortScience 39:1130–32.
103. Trenholm LE, Carrow RN, Duncan RR. 1999. Relationship of multispectral radiometry data to qualitative data in turfgrass research. Crop Science 39:763–69.
104. Jordan CF. 1969. Derivation of leaf-area index from quality of light on the forest floor. Ecology 50:663–66.
105. Birth GS, McVey GR. 1968. Measuring the color of growing turf with a reflectance spectrophotometer. Agronomy Journal 60:640–43.